
Série G · Planeurs sous-marins de reconnaissance · Étude de concept
Planeurs sous-marins de reconnaissance et module d’identification acoustique
Trois études de concept complètes : coque, moteur de flottabilité, contrôle d’attitude, navigation, communications, énergie et charge utile, disposés en 3D. La masse, le centre de carène et le centre de gravité sont tirés directement de chaque maquette 3D, équilibrée à flottabilité neutre sans aucune interférence entre pièces ; les performances sont des estimations dérivées de la maquette.
- Statut
- Étude de concept (non vérifiée)
- Repère
- X selon l’axe de la coque, nez vers −X ; Z vers le haut ; +Y à tribord
- Unités
- mm, kg ; eau de mer 1025 kg/m³
- Périmètre navigation
- Architecture matérielle et implantation uniquement ; ni logiciel, ni modèle spécifique
- Profondeur
- Objectifs de conception uniquement, pas des tenues en pression
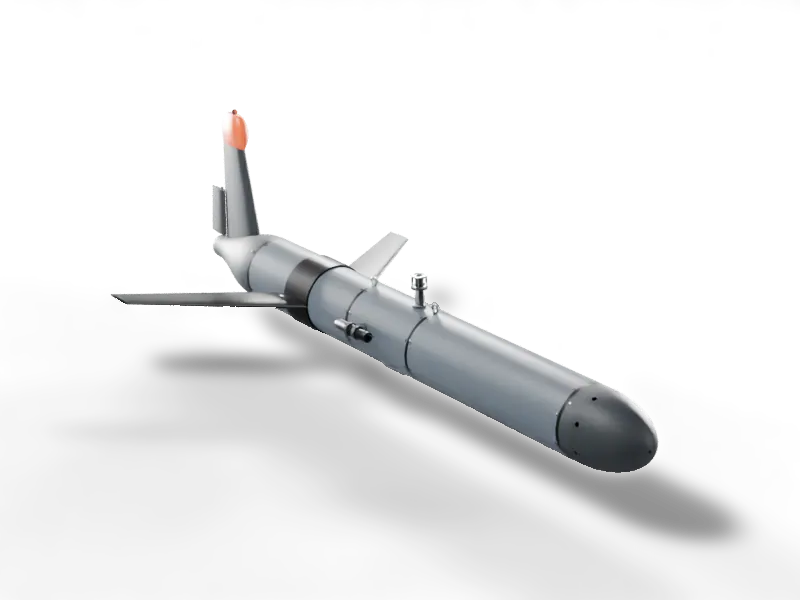
Chargement des images du plateau…
Écoute longue et discrète près des côtes et sur le plateau continental : faible coût, déployable en nombre
Reconnaissance discrète de longue durée en eaux côtières et sur le plateau : surveillance acoustique passive (bruit des navires) et profils CTD, avec remontée toutes les 1 à 3 heures pour transmettre par satellite et recaler la position. Coque résistante unique en trois sections ; le moteur de flottabilité est un vérin à piston dans le nez, le tangage s’obtient en déplaçant la batterie et la direction par un gouvernail. Pas d’hélice, donc un bruit propre faible.
Autonomie
66jours
Profils de 150 m, 1,1 h par cycle
Portée
1 330km
Vitesse horizontale 0,26 m/s
Énergie par km
2,9Wh
Puissance moyenne 2,4 W
Finesse max.
5,8
Angle de plané min. 10°
- Configuration
- Coque torpille unique + aile en flèche de 40° + dérive d’antenne + gouvernail
- Longueur × envergure × hauteur
- 2 222 × 1 120 × 636 mm
- Masse dans l’air / déplacement
- 67,4 kg / 65,8 L
- CG sous CB (BG)
- 8,9 mm
- Coque résistante
- Ø220 × 4,5 mm, 6061-T6 (section charge utile en 7075-T6), trois sections assemblées par bagues de jonction
- Moteur de flottabilité
- Piston + membrane déroulante, alésage Ø90, course 76 mm ; course complète 484 cm³ (±2,4 N)
- Tangage
- Chariot de batterie ±35 mm (vis-mère)
- Direction
- Gouvernail ; roulis passivement stable grâce à un centre de gravité bas
- Batteries
- Batterie de tangage 3,06 kWh ; batterie arrière 1,78 kWh (4,84 kWh au total)
- Propulsion
- Vol plané uniquement
- Nombre de pièces
- 198 (volumes génériques des capteurs et de l’électronique compris)
- Profondeur cible de conception
- 200 m (non vérifiée, pas une tenue en pression)
L’autonomie, la portée et la consommation sont des estimations de concept fondées sur la masse de la maquette et la traînée composant par composant (écoulement entièrement turbulent, portance de la coque négligée) ; non vérifiées en bassin ni en mer.
G1 · Reco petits fonds
Faites défiler pour éclater
Faites défiler vers le bas : les pièces se séparent de l’extérieur vers l’intérieur ; remontez pour réassembler.
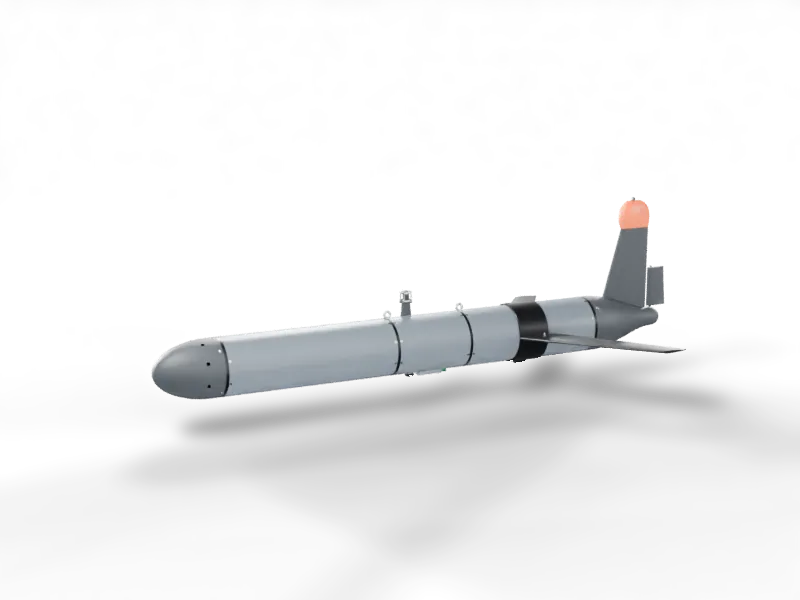
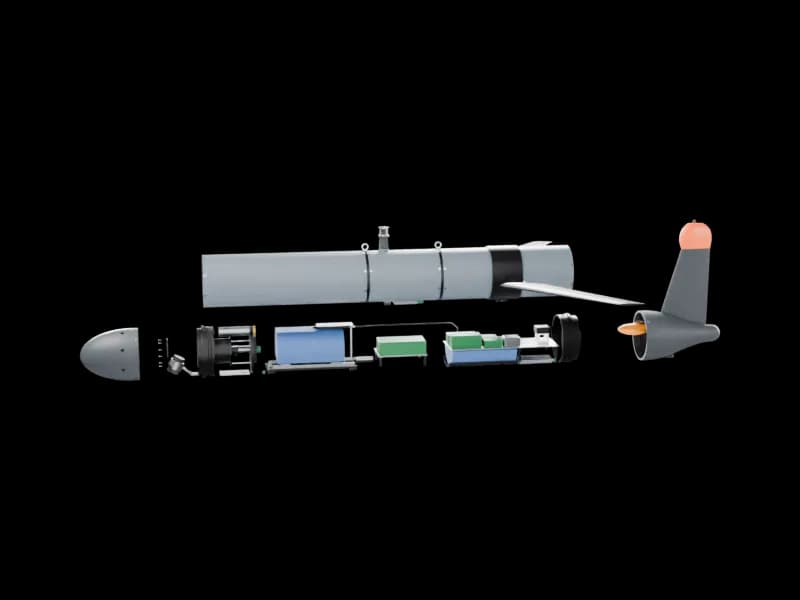
- 01Aile (goupilles à démontage rapide)
- 02Cône de queue, dérive d’antenne et radôme
- 03Trois sections de coque et bagues de jonction : intérieur dégagé
- 04Ogive, gouvernail et vessie externe
- 05Bague de serrage de la membrane du moteur de flottabilité
Quelles pièces bougent
Dans la coque écorchée, seules les pièces colorées bougent ; tout ce qui est en gris clair est fixe. Chaque couleur correspond à un mécanisme : la partie vive est ce qui bouge, la teinte plus sombre est le moteur, la vis ou le servo qui l’entraîne. Les flèches indiquent le sens du mouvement.
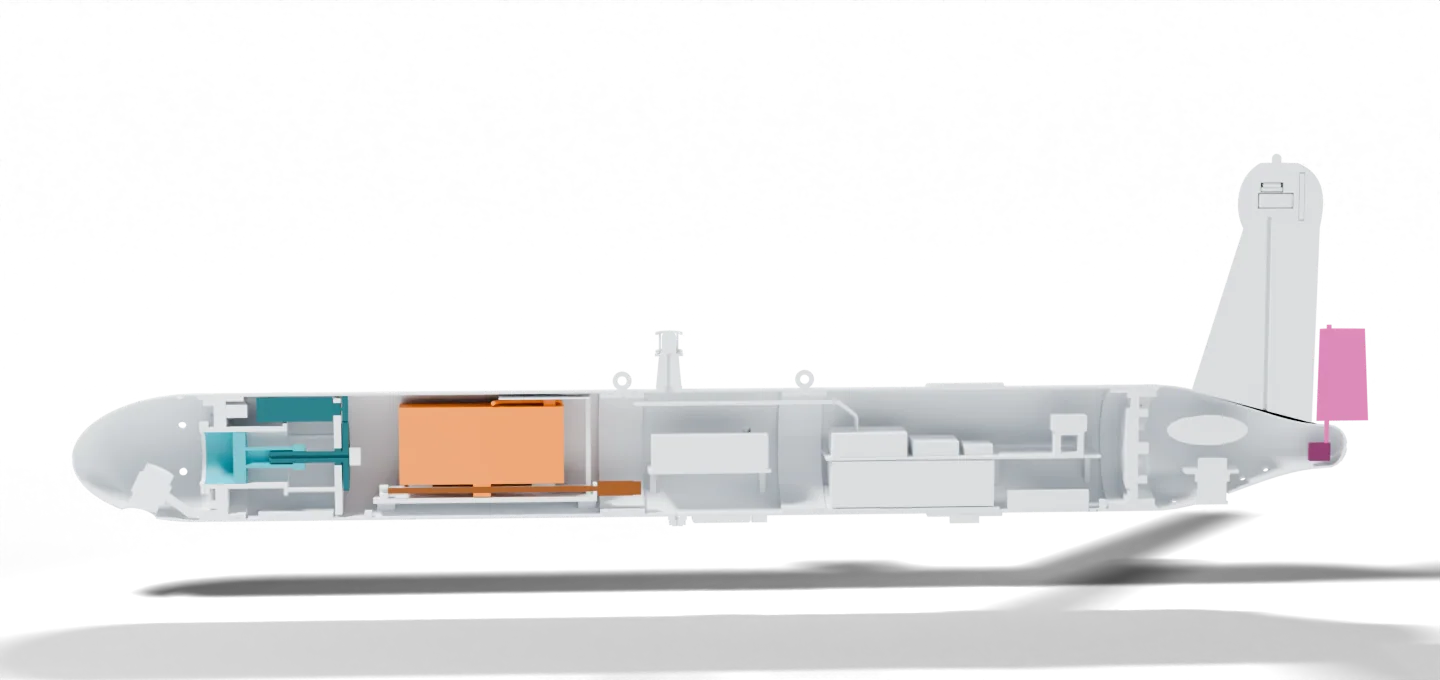
- 1
Chariot de batterie de tangage
- Mouvement
- Coulisse d’avant en arrière
- Course / plage
- ±35 mm
- Fonction
- Déplace le centre de gravité pour lever ou baisser le nez
- Entraîné par
- Petit moteur → vis-mère → écrou sur le chariot ; codeur moteur pour la position, fins de course aux deux extrémités
- 2
Piston du moteur de flottabilité
- Mouvement
- Va-et-vient avant-arrière
- Course / plage
- Course 76 mm
- Fonction
- Prend ou expulse de l’eau pour modifier la flottabilité ; placé dans le nez, il contribue aussi au tangage
- Entraîné par
- Motoréducteur → engrenages droits → vis à billes
- 3
Gouvernail
- Mouvement
- Pivote à gauche et à droite sur sa mèche
- Course / plage
- Braquage selon le servo retenu
- Fonction
- Règle le cap (virage à gauche ou à droite)
- Entraîné par
- Servo à bain d’huile compensé en pression, en prise directe sur la mèche du gouvernail
Les voir bouger
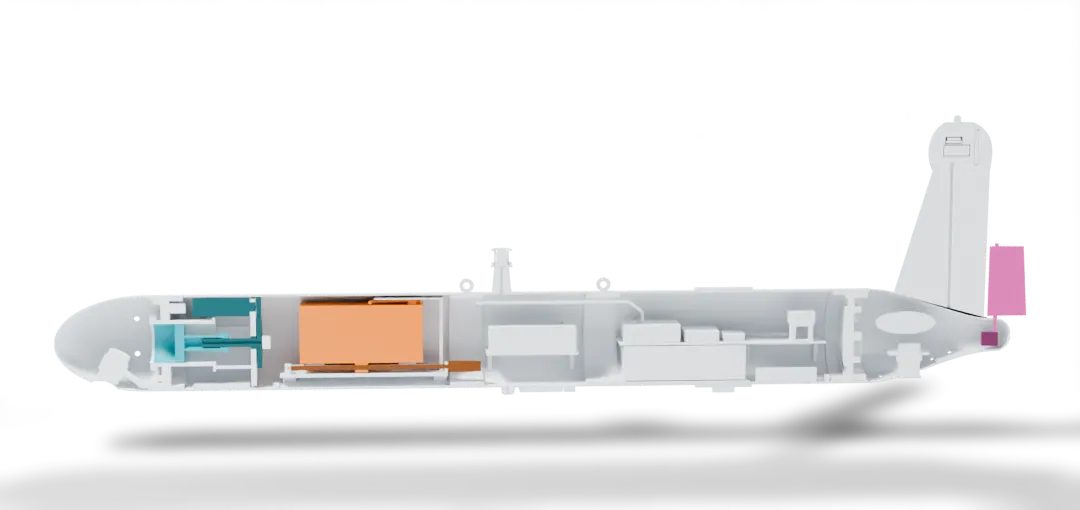
Chargement des images de mouvement…
Comment la batterie est alimentée, ce qui la déplace et comment sa position est connue
Une batterie mobile ne peut être raccordée que par câble – tout l’enjeu est de laisser le câble suivre la batterie sans être tiré ni plié, et de connaître à tout instant la position de la batterie.
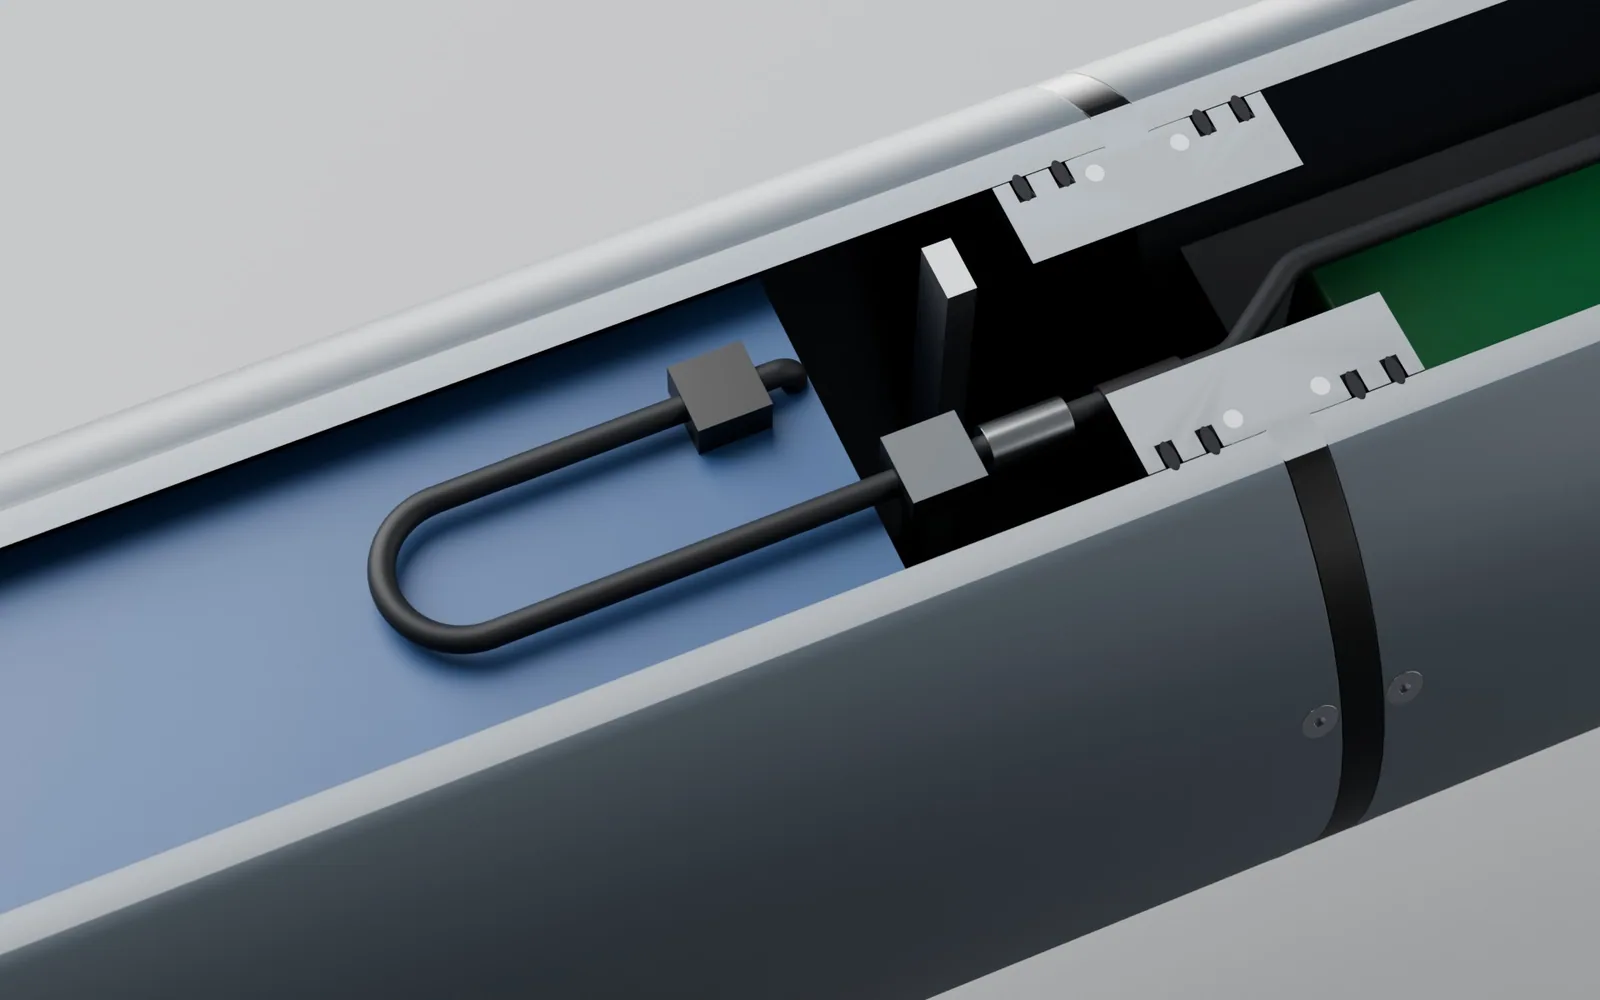
01
Câble d’alimentation
Sort par le haut de la batterie : câble silicone Ø7 mm haute flexibilité (2 conducteurs de puissance + données de gestion batterie), posé en boucle en U horizontale au-dessus de la batterie avec un rayon de courbure de 20 mm (environ 6× le diamètre du câble).
02
Pourquoi il ne casse pas
Un brin est bridé sur la batterie et se déplace avec elle ; l’autre est bridé sur un chemin de câbles fixe. Quand la batterie parcourt ±35 mm, le coude du U ne se déplace que de moitié (±17,5 mm) – le câble roule au lieu d’être tiré ou plié.
03
Connecteur et fusible
Un connecteur débrochable à l’extrémité fixe (on sort la batterie sans couper de fils), suivi d’un fusible en ligne ; un câble principal court le long du sommet de la coque à travers la section charge utile jusqu’à la carte d’alimentation dans la coque arrière.
04
Ce qui la déplace
Un petit moteur sous le chariot entraîne une vis-mère ; l’écrou déplace le chariot et la batterie d’avant en arrière. Un codeur à l’arrière du moteur compte les tours, convertis en position de batterie.
05
Comment il détecte la fin de course
Une languette sur le bord tribord du chariot passe dans deux fourches optiques. À la mise sous tension, le chariot se déplace jusqu’à la fourche avant pour se référencer ; à ±32 mm, une fourche déclenche et le moteur s’arrête avant la butée mécanique (±35 mm).
Moteur de flottabilité G1 : piston + membrane déroulante
Un planeur n’a pas d’hélice. Il plonge et remonte en se rendant légèrement plus lourd ou plus léger que l’eau de mer, et l’aile transforme cette force verticale en plané vers l’avant. Le G1 porte un vérin à piston dans le nez : le piston rentre, l’eau de mer entre, le volume déplacé diminue → plus lourd, il plonge ; le piston sort, l’eau est expulsée, le volume déplacé augmente → plus léger, il remonte. La masse ne change jamais ; seul varie le volume d’eau déplacé.
Plané en descente : flottabilité nette −2,4 N
- Profondeur
- 75 m
- Position du piston (depuis l’extérieur)
- 76 mm
- Variation du déplacement
- −242 cm³
- Flottabilité nette
- −2.43 N
- Effort de l’eau sur le piston
- 4.8 kN
01
D’où viennent les 484 cm³
Surface du piston π × 45² ≈ 6 362 mm², multipliée par la course de 76 mm ≈ 484 cm³, soit à peu près une tasse.
02
Ce que signifie ±2,4 N
484 cm³ d’eau de mer pèsent environ 0,50 kg (4,9 N). Le lest rend le véhicule neutre avec le piston à mi-course : une demi-course rentrée le rend 2,4 N plus lourd, une demi-course sortie 2,4 N plus léger, soit seulement ±0,37 % des 65,8 L de déplacement. Ces 2,4 N donnent un angle de plané d’environ 18° à 0,26 m/s en horizontal ; un profil de 150 m dure environ 1,1 h et couvre environ 0,9 km.
03
Pourquoi une membrane déroulante
D’un côté du cylindre, l’eau de mer ; de l’autre, la coque sèche. Un joint torique glisse dans l’alésage ; en 66 jours et environ 1 440 cycles, il s’use, grippe et suinte. Une membrane déroulante est une membrane en caoutchouc renforcée de tissu, serrée à l’entrée du cylindre et fixée au piston ; quand le piston se déplace, elle se déroule le long de l’alésage au lieu de glisser, presque sans frottement. La pression de la mer dépasse toujours la pression interne, si bien que la membrane reste plaquée sur le piston ; l’effort de pression est repris par le piston, la vis et le fond, la membrane ne faisant qu’assurer l’étanchéité.
04
Pourquoi une vis à billes avec réduction
Le piston sort contre la pression de l’eau : environ 1,5 MPa et 9,6 kN à 150 m ; environ 2,0 MPa et 12,8 kN (près de 1,3 t) à l’objectif de conception de 200 m. Un motoréducteur entraîne la vis à billes via une paire d’engrenages droits ; l’écrou, logé dans le piston, transforme la rotation en une course linéaire à fort effort.
05
Combien d’énergie
Sortir la course complète à 150 m demande environ 1,5 MPa × 484 cm³ ≈ 729 J de travail ; avec un rendement de 0,45, cela représente environ 1 621 J (0,45 Wh) d’électricité, soit environ 2 min à 15 W, ou 17 % de l’énergie de chaque cycle ; l’essentiel du reste est la charge hôtelière des capteurs et de l’enregistrement.
06
Il contribue aussi au tangage
Le cylindre est dans le nez, à environ 825 mm du centre de carène : la prise d’eau alourdit le nez, qui pique pour la plongée, et l’expulsion le soulage pour la remontée. À lui seul, il donne environ ±19° en statique ; la batterie mobile ajuste le reste.
07
Pourquoi G2 et G3 ne l’utilisent pas
L’effort sur le piston croît avec la profondeur : à l’objectif de 1000 m du G2, le même piston supporterait environ 64 kN, ce qui alourdirait la vis et le fond ; les versions grands fonds pompent donc de l’huile vers une vessie externe à l’aide d’une pompe haute pression. Le moteur à piston convient aux petits fonds : simple, efficace et bon marché.
08
Reste à vérifier
En zone côtière, la masse volumique de l’eau de mer peut varier de 1,020 à 1,028 kg/L, soit un écart de flottabilité d’environ 0,53 kg, supérieur aux ±0,25 kg de réglage : mesurez donc la masse volumique et refaites le lestage pour chaque zone d’opération. Le rendement de 0,45 est une hypothèse ; testez au banc la vis, les engrenages et le moteur sous une charge de 2 MPa. Vérifiez la tenue en pression, la compatibilité eau de mer, la durée de vie en flexion et le jeu de la membrane au regard des spécifications du fabricant.
Comment il avance et se dirige
Le G1 n’a pas d’hélice, mais il n’est pas dépourvu de motorisation : la flottabilité est son moteur, et l’aile transforme la force verticale en plané vers l’avant. La direction est assurée par trois autres mécanismes : la batterie mobile pour le tangage, un centre de gravité bas pour le roulis et un gouvernail pour le cap.
Plané en descente : nez baissé d’environ 12°, glisse vers l’avant et le bas sur une trajectoire de 18°
- Tangage
- −12.3°
- Pente trajectoire
- −18°
- Cap
- 55°
- Route fond
- 65°
- Gouvernail (schéma)
- +20°
- Force vers l’avant
- 0.75 N
- Vitesse
- 0.27 m/s
01
D’où vient la force vers l’avant
Décomposons les 2,4 N de flottabilité nette selon la trajectoire de 18° : la composante vers l’avant, 2,4 × sin 18° ≈ 0,75 N, équilibre la traînée, et les 2,3 N restants sont repris par la portance de l’aile. À environ 0,27 m/s, la puissance propulsive équivalente n’est que d’environ 0,2 W. L’énergie vient de la batterie : les quelque 1 621 J dépensés pour expulser l’eau au fond reviennent à remorquer un planeur en haut d’une colline.
02
L’aile fonctionne dans les deux sens
Le profil d’aile est symétrique. En descente, le nez est baissé d’environ 12° sur une trajectoire de 18°, soit une incidence d’environ +5,7° ; en montée, le nez se relève et l’incidence devient −5,7° : la portance s’inverse et continue de transformer la flottabilité en vitesse vers l’avant.
03
Tangage : batterie mobile
La batterie de tangage de 12,9 kg se déplace sur un chariot à vis-mère de ±35 mm, ce qui donne environ ±37° de tangage ; le vérin du nez ajoute environ ±19° selon qu’il admet l’eau (nez lourd) ou l’expulse (nez léger). Le calculateur de vol ajuste en continu la batterie d’après le capteur d’attitude pour tenir la pente de trajectoire.
04
Roulis : stabilité passive
Le centre de gravité se trouve environ 8,9 mm sous le centre de carène : comme un culbuto, le véhicule se redresse seul et n’a besoin d’aucun contrôle actif du roulis.
05
Cap : gouvernail
Le gouvernail, derrière la dérive d’antenne, est entraîné en prise directe par un servo à bain d’huile compensé en pression. Lorsqu’il est braqué, l’eau qui le balaie repousse la queue sur le côté et le nez tourne, exactement comme le gouvernail d’un bateau ; il peut donc diriger le véhicule dès que celui-ci plane. Le cap est fourni par la centrale d’attitude et de cap avec magnétomètre, montée à l’arrière de la section arrière, à environ 1 m de la batterie mobile pour limiter les perturbations magnétiques.
06
Position : estime et recalages en surface
Le GNSS ne fonctionne pas sous l’eau : la position est estimée à partir du cap, de la vitesse verticale et de la vitesse estimée ; environ toutes les 3,3 h (environ 2,8 km), le véhicule fait surface pour un point GNSS, transmet ses données par satellite et reçoit de nouveaux points de route. L’écart entre l’estime et le point est surtout dû au courant ; une fois le courant moyen sur la colonne d’eau estimé, le véhicule se met en crabe pour le compenser (la ligne pointillée à droite est la trajectoire déviée par le courant). Une erreur de cap de 1° donne environ 48 m d’erreur ; un courant de 0,10 m/s non corrigé, environ 1 194 m, ramenés à environ 239 m une fois le courant estimé.
07
Points faibles
La vitesse horizontale est d’environ 0,26 m/s : un courant plus rapide l’entraîne purement et simplement ; il ne peut pas non plus tenir une position ni voler à altitude constante, ce qui exige des propulseurs (voir G3).
Navigation autonome et commande
G1 est un planeur côtier pour petits fonds (profondeur de conception visée : 200 m). Un piston à l’avant fait varier la flottabilité, une batterie mobile règle le tangage et un gouvernail assure la direction. Il n’a pas de propulseur. Vous trouverez ci-dessous les principes de conception de la commande et les résultats de simulation actuels. Tout ceci relève de la simulation hors ligne ; rien n’a encore été testé sur matériel ni en mer.
Modes de fonctionnement
Sans propulseur, G1 n’effectue que des profils de plané entraînés par la flottabilité. Tout mode dont la capacité n’est pas encore démontrée reste désactivé.
| Mode | Fonctionnement | État |
|---|---|---|
| Profils de levé | Plongées et remontées répétées le long des points de route, avec un point GNSS à chaque surfaçage ; piston, batterie et gouvernail assurent l’avance et la direction. | Simulation en boucle fermée terminée |
| Stationnement en profondeur | Dériver avec le courant près d’une profondeur donnée, en ajustant uniquement avec le piston. | Désactivé : contrôle assez fin du volume du piston pas encore démontré |
| Maintien actif en station | Tenir activement une petite zone. | Non proposé : G1 n’a pas de propulseur |
Architecture de commande
Flottabilité et tangage : le piston est à l’avant
01
Le piston règle la flottabilité
Un piston de 90 mm de diamètre et 76 mm de course déplace au total environ 483 cc : sorti, il ajoute de la flottabilité ; rentré, il en retire.
02
La flottabilité du nez fait cabrer ou piquer
Le piston se trouve à environ 0,8 m en avant du centre de gravité : une demi-course suffit à elle seule à donner statiquement environ ±18° de tangage, plus que les quelque 12° nécessaires au plané.
03
La batterie corrige le reste
La commande traite le tangage induit par le piston en anticipation et la batterie ne corrige que le reste ; en plongée, la batterie recule donc en fait d’environ 5 mm.
04
La pression de la mer ne doit pas le repousser
À 200 m, la mer pousse sur le piston avec environ 12,8 kN, dans le sens qui alourdit le véhicule. L’entraînement doit être irréversible ou freiné et tenir sa position en cas de perte d’alimentation.
Navigation et direction
01
Estimateur
Reprend l’estimateur à 18 états d’erreur de G2 (copié et revérifié séparément). Le biais commun des capteurs de pression n’est corrigé que par des points en surface ou indépendants.
02
Le gouvernail a besoin de vitesse
À faible vitesse dans l’eau, le gouvernail est sans effet. G1 détecte une vitesse trop faible à partir de la vitesse verticale tirée de la pression, de l’attitude et du modèle de plané : aucun capteur de vitesse supplémentaire n’est nécessaire.
03
Contrôles du gouvernail suspendus aux inversions
À l’inversion en bas de chaque profil, le gouvernail n’a de toute façon aucune efficacité : le superviseur suspend le suivi du gouvernail et vérifie seulement que le cap commence à converger une fois l’efficacité revenue, ce qui évite les fausses alarmes.
04
Départ depuis la surface
Depuis le repos en surface, l’anticipation amène l’attitude en plané descendant ; la commande en boucle fermée ne prend le relais qu’après plusieurs confirmations consécutives de l’attitude et de la variation de profondeur.
Surveillance de la profondeur et sécurité
01
Comparaison des vitesses
La vitesse verticale tirée de la pression est comparée à celle que prédit le modèle de flottabilité, au moyen d’une somme cumulée remise à zéro à chaque point indépendant. Pas de profondeur inertielle doublement intégrée, qui dérive.
02
Correction du modèle à chaque surfaçage
À chaque surfaçage, l’exigence de cohérence du déplacement sur toute la plongée corrige le biais de vitesse du modèle, ce qui réduit l’erreur du modèle d’environ 0,018 à 0,004–0,006 m/s.
03
Récupération en cas de perte d’alimentation
Si l’alimentation principale tombe, le calculateur principal est considéré comme absent ; seule agit la chaîne de récupération à alimentation indépendante : largage du lest, confirmation indépendante du surfaçage par capteur humide/sec et contact avec l’air, puis transmission de la position par une balise.
04
Encore ouvert
En cas de perte d’alimentation, la batterie peut s’arrêter n’importe où sur sa course. Démontrer une remontée sûre depuis chaque position exige des données hydrodynamiques issues d’essais en bassin ou de CFD.
Combien de plongées entre deux points en surface
Si les capteurs de pression dérivent lentement, le véhicule est plus profond qu’il ne le croit. Le planificateur dimensionne la marge de profondeur d’après le temps écoulé entre le dernier point et le fond de la plongée, et n’admet que le nombre de plongées qui le maintient dans la profondeur de conception de 200 m et à distance du fond marin. Le graphique montre un exemple avec un courant vertical de 0,005 m/s.
Ce sont des recommandations conditionnelles issues d’un modèle synthétique ; le courant vertical de 0,005 m/s est un exemple, pas une mesure.
État et limites
- Fait
- Simulation en boucle fermée : tous les cas nominaux admis passent sans aucune fausse alarme et tous les cas de panne remontent en sécurité ; des centaines de cas se reproduisent à l’identique.
- Pas encore fait
- Aucun essai sur matériel, sur banc ni en mer. Toutes les erreurs des capteurs et tous les paramètres hydrodynamiques sont des valeurs supposées, et les missions ne peuvent pas être armées.
- Prochaine étape
- La récupération sur perte d’alimentation dans toute la plage exige des données de bassin ou de CFD ; essais sur banc du frein du piston, du lest largable et de la confirmation de surfaçage.
Implantation des systèmes
Capteurs, électronique et batteries sont représentés par des volumes génériques indiquant l’encombrement et la position de montage ; aucun modèle précis n’est désigné. Après sélection, remplacez-les par les dimensions réelles et recalculez.
Navigation
- Antenne + récepteur GNSSAntenne dans le radôme orange au sommet de la dérive ; récepteur sur la carte électronique arrière
- Centrale d’attitude et de cap (avec magnétomètre)Point le plus en arrière de la section arrière, à environ 1 m de la batterie de tangage mobile
- Capteur de pression (profondeur)Côté sec du fond avant, prise de pression à travers le fond
- Altimètre monofaisceauDans l’ogive, incliné de 26° vers l’avant, fenêtre en dessous
- Transpondeur acoustiqueSous le cône de queue, orienté vers le bas, pour le positionnement USBL depuis le navire-mère
Comms & récupération
- Antennes satellite et radioDans le radôme, séparées du GNSS ; les deux modems sur la carte électronique arrière
- Balise de localisation, flashDans et sur le radôme
- Vessie externe + pompe à airVessie dans le cône de queue, gonflée en surface pour sortir la dérive d’antenne de l’eau
- Lest largable 0,8 kgSous la section charge utile, largage par fil fusible, lâché pour remonter en urgence
- Anneaux de levage × 2, détecteurs de fuiteUn anneau sur chaque bague de jonction, pour qu’une élingue à deux points soulève la coque presque à plat ; un détecteur de fuite dans chacune des sections avant et arrière
Énergie
- Batterie de tangageLi-ion 21700 7S24P (168 cellules) 3,06 kWh, 12,9 kg, sur le chariot avant
- Batterie arrière7S14P (98 cellules) 1,78 kWh, 7,5 kg, sur un plateau au fond de la section arrière
- Entraînement du moteur de flottabilitéMotoréducteur poussant le piston via une paire d’engrenages droits et une vis à billes ; à l’avant de la section avant
- Carte d’alimentation, connecteur charge/donnéesCarte d’alimentation sur la carte électronique arrière ; connecteur sur le fond arrière
Charge utile
- HydrophoneSur un mât dorsal dans un anneau de protection, section charge utile x 760
- Capteur CTDMontage latéral tribord à x 900 ; l’asymétrie est compensée par le lest
- Module enregistreurSur le plateau de la section charge utile, alimenté séparément du calculateur de vol
Architecture électrique et données (matériel)
Les flèches représentent les données, le trait épais en bas l’alimentation. Niveau matériel uniquement : quels équipements sont reliés au calculateur de vol ou au calculateur de charge utile, et comment l’alimentation est répartie ; ni logiciel ni protocole, ni modèle spécifique.
Capteurs de navigation
- GNSS
- Attitude & cap (avec magnétomètre)
- Pression (profondeur)
- Altimètre
Flottabilité & attitude
- Moteur flottabilité
- Moteur tangage
- Servo gouvernail
Charge utile
- Module enregistreur
- Hydrophone → enregistreur
- CTD → calculateur de vol
Comms & récupération
- Modem satellite
- Modem radio
- Transpondeur acoustique
- Largage du lest
- Pompe à air + vessie externe
Masse par système
Total 67,4 kg dans l’air, batteries et lest compris ; les pastilles reprennent les couleurs du rendu d’implantation
- Structure STR24.2 kg
- Énergie PWR21.1 kg
- Moteur de flottabilité BUO6.4 kg
- Lest BAL4.0 kg
- Contrôle d’attitude ATT3.8 kg
- Charge utile PLD2.3 kg
- Navigation NAV1.6 kg
- Électronique de commande CTL1.6 kg
- Récupération & sécurité REC1.6 kg
- Comms COM0.9 kg
Énergie par cycle de plongée
Un cycle au point de fonctionnement d’endurance (surface → bas du profil → surface, environ 1,1 h), 2,7 Wh au total
- Moteur de flottabilité0.45 Wh
- Charge hôtelière1.96 Wh
- Réglage d’attitude0.08 Wh
- Comms en surface0.20 Wh
Rendus
Rendu sous Blender. Cliquez pour agrandir.
Comparatif des trois
Comment choisir : de nombreuses unités bon marché en écoute prolongée près des côtes → G1 ; des mois au large en eaux profondes avec le bruit propre le plus faible → G2 ; imagerie du fond, recherche de cibles et comptes rendus de position → G3.
| Paramètre | G1 Reco petits fonds | G2 Endurance grands fonds | G3 Aile volante hybride |
|---|---|---|---|
| Masse dans l’air | 67,4 kg | 66,4 kg | 88,7 kg |
| Déplacement | 65,8 L | 64,8 L | 86,5 L |
| Course complète du moteur de flottabilité | 484 cm³ | 900 cm³ | 1 126 cm³ |
| Flottabilité nette max. | ±2,4 N | ±4,5 N | ±5,7 N |
| Énergie batterie | 4,84 kWh | 6,53 kWh | 3,82 kWh |
| Surface de référence / allongement de l’aile | 0,18 m² / 7,0 | 0,26 m² / 5,5 | 1,21 m² / 2,6 |
| Finesse max. | 5,8 | 6,4 | 7,0 |
| Vitesse horizontale max. à pleine flottabilité | 0,32 m/s | 0,45 m/s | 0,34 m/s |
| Point de fonctionnement d’endurance | Angle de plané 18°, horizontale 0,26 m/s | Angle de plané 15°, horizontale 0,32 m/s | Angle de plané 15°, horizontale 0,25 m/s |
| Énergie par km | 2,9 Wh | 2,8 Wh | 3,4 Wh |
| Autonomie estimée | 66 jours | 66 jours | 43 jours |
| Portée estimée | 1 330 km | 1 752 km | 896 km |
| Intervalle entre points GNSS | 3,3 h, 2,8 km | 6,8 h, 7,5 km | 6,9 h, 6,0 km |
| Tangage (batterie + moteur de flottabilité, statique) | ±48° | ±47° | ±54° |
| CS flambage coque (profondeur cible de conception) | 1,86 | 1,75 | 2,35 |
| Profondeur cible de conception (non vérifiée) | 200 m | 1000 m | 300 m |
Méthode : traînée issue de la ligne de frottement ITTC-1957 × facteur de forme × surface mouillée, plus les surfaces de traînée des appendices ; portance de l’aile seule (Helmbold–DATCOM), portance de la coque négligée ; le point de fonctionnement d’endurance correspond à la flottabilité nette et à l’angle de plané donnant la plus grande portée dans les limites du moteur de flottabilité, pour une vitesse horizontale d’au moins 0,25 m/s ; l’énergie couvre le moteur de flottabilité, la charge hôtelière, le réglage d’attitude et les communications en surface. Les puissances sont typiques de cette classe d’équipement et doivent être remplacées par des valeurs mesurées après sélection.
G3 en mode propulsé : vitesse vs longueur de ligne de levé
Avec toute la charge utile en service (sonar latéral, DVL, sonar frontal, caméra et flashs, antennes linéaires, magnétomètre), la charge hôtelière est d’environ 32,4 W. La puissance de propulsion croît vite avec la vitesse (la traînée varie à peu près comme le carré de la vitesse), si bien que la longueur de ligne culmine vers 0,8 m/s.
Ligne de levé sur batterie pleine (km)
Vol en palier à flottabilité neutre ; rendement propulsif global 0,36 (hélice 0,45 × moteur et variateur 0,80)
| Vitesse m/s | Traînée N | P. propulsion W | P. totale W | Autonomie h | Ligne km |
|---|---|---|---|---|---|
| 0.6 | 5.1 | 8.5 | 40.9 | 74.7 | 161 |
| 0.8 | 8.6 | 19.0 | 51.4 | 59.4 | 171 |
| 1.0 | 12.8 | 35.6 | 68.0 | 44.9 | 162 |
| 1.2 | 17.8 | 59.4 | 91.8 | 33.3 | 144 |
| 1.5 | 26.8 | 111.5 | 143.9 | 21.2 | 115 |
Exemple de mission : après un transit aller-retour de 80 km en vol plané (environ 3,7 jours), l’énergie restante couvre encore environ 41 h et 147 km de ligne de levé à 1,0 m/s.
Coque résistante (estimations à la profondeur cible de conception)
Contrainte circonférentielle du cylindre, von Mises et flambage élastique de Windenburg–Trilling ; pour les hémisphères, valeur de flambage classique × 0,25. Ouvertures, traversées, fonds et jonctions ne sont pas pris en compte et nécessitent un calcul FEA et des essais en pression.
| Modèle | Section | Matériau | Ø ext. × paroi × longueur libre (mm) | Pression de calcul (MPa) | von Mises (MPa) | CS plastif. | CS flambage |
|---|---|---|---|---|---|---|---|
| G1 | Coque avant | 6061-T6 | Ø220 × 4,5 × 674 | 2,01 | 42 | 6,6 | 1,86 |
| G1 | Section charge utile | 7075-T6 | Ø220 × 4,5 × 300 | 2,01 | 42 | 12,1 | 4,47 |
| G1 | Coque arrière | 6061-T6 | Ø220 × 4,5 × 560 | 2,01 | 42 | 6,6 | 2,25 |
| G2 | Tube résistant (entre couples) | 7075-T6 | Ø230 × 8,0 × 608 | 10,06 | 121 | 4,2 | 1,75 |
| G2 | Fond hémisphérique | 7075-T6 | Ø230 × 7,0 (hémisphère) | 10,06 | 80 | 6,3 | 8,59 |
| G3 | Coque résistante (entre fonds) | 6061-T6 | Ø212 × 6,0 × 780 | 3,02 | 45 | 6,2 | 2,35 |
Points ouverts et prochaines étapes
- Hydrodynamique: La finesse et la vitesse sont des estimations manuelles par composant. Réaliser des calculs CFD ou des essais en bassin de carènes pour obtenir les coefficients de portance, de traînée et de moment de tangage, puis ajuster la position et la surface de l’aile.
- Pression: Calcul FEA des fonds, traversées, jonctions et colliers en V, puis essai en pression au-delà de l’objectif de conception. Aucune profondeur n’est annoncée avant le rapport.
- Moteur de flottabilité: Mesurer au banc le rendement, le débit et la puissance du piston (G1) et de la pompe haute pression (G2, G3) à la pression de calcul ; les estimations supposent 0,40–0,45.
- Équilibrage: Peser en bassin, mesurer le centre de gravité, ajuster le lest ; mesurer la masse volumique de l’eau de mer dans la zone d’opération. Recalculer une fois les volumes génériques remplacés par les modules réels et le lest redéterminé.
- Perturbations magnétiques et bruit propre: Étalonner le capteur de cap dans le véhicule assemblé ; mesurer l’effet du déplacement et de la rotation de la batterie sur le cap, et celui des propulseurs et des pompes à huile sur les hydrophones.
- Sécurité batteries: L’emballement thermique et le dégazage des cellules lithium en coque étanche, ainsi que la réglementation de transport des piles, sont traités lors de la sélection.
Il s’agit uniquement d’études de concept, non de plans de fabrication ; les profondeurs sont des objectifs de conception et n’indiquent aucune tenue en pression avant les essais en pression.