G 系列・水下偵察滑翔機・概念設計
水下偵察滑翔機與聲紋辨識模組
三款完整概念設計:機體、浮力引擎、姿態控制、導航、通訊、動力與酬載的 3D 配置。每款的質量、浮心與重心都由 3D 模型直接算出,配平到中性浮力,零件之間零干涉;性能是由模型數字推出的估算。
- 狀態
- 概念設計(未驗證)
- 座標
- X 機身縱軸,機頭在 −X;Z 向上;+Y 右舷
- 單位
- mm、kg;海水密度 1025 kg/m³
- 導航範圍
- 只到硬體架構與安裝位置;不含軟體,不指定實際模組
- 深度
- 都是設計目標,不是耐壓等級
載入旋轉畫格…
近岸、大陸棚的長時間潛伏監聽:便宜、安靜、可多架佈放
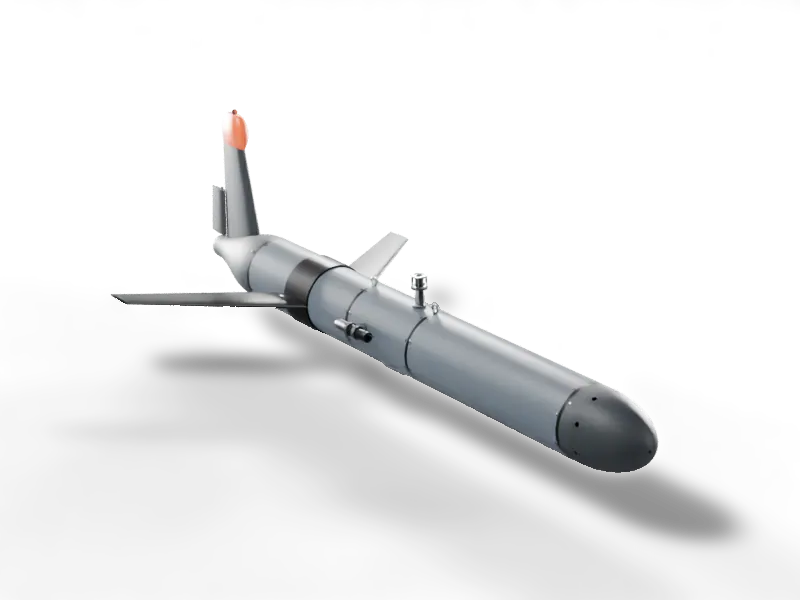
近岸與大陸棚水域的長時間潛伏偵察:被動聲學監聽(船舶噪音)加溫鹽深剖面,每 1–3 小時浮出水面以衛星回傳、校正位置。單一耐壓殼分三段串接,浮力引擎是鼻部的活塞缸,俯仰靠移動電池,轉向靠方向舵;沒有螺旋槳,自身噪音低。
續航
66天
150 m 剖面、每趟 1.1 小時
航程
1,330km
水平速度 0.26 m/s
每公里耗能
2.9Wh
平均功率 2.4 W
最大升阻比
5.8
最小滑翔角 10°
- 構型
- 單殼魚雷形+40° 後掠翼+天線尾翼+方向舵
- 外形 長 × 寬 × 高
- 2,222 × 1,120 × 636 mm
- 空氣中質量/排水量
- 67.4 kg/65.8 L
- 重心在浮心下方(BG)
- 8.9 mm
- 耐壓殼
- Ø220 × 4.5 mm,6061-T6(酬載段 7075-T6),三段以對接環串接
- 浮力引擎
- 活塞+滾動膜片,缸徑 Ø90、行程 76 mm;全行程 484 cm³(±2.4 N)
- 俯仰
- 電池滑台 ±35 mm(導螺桿)
- 轉向
- 方向舵;橫滾靠重心低被動穩定
- 電池
- 俯仰電池 3.06 kWh;後電池 1.78 kWh(合計 4.84 kWh)
- 推進
- 純滑翔
- 零件數
- 198(含感測器與電子件的示意包絡)
- 設計目標深度
- 200 m(未驗證,不是耐壓等級)
續航、航程、耗能是由模型質量與零件分項阻力推出的概念估算(全紊流、忽略機身升力),未經水槽或海上驗證。
G1・淺海偵察
捲動拆解
往下捲動,零件由外而內依序拆開;往上捲就組回去。
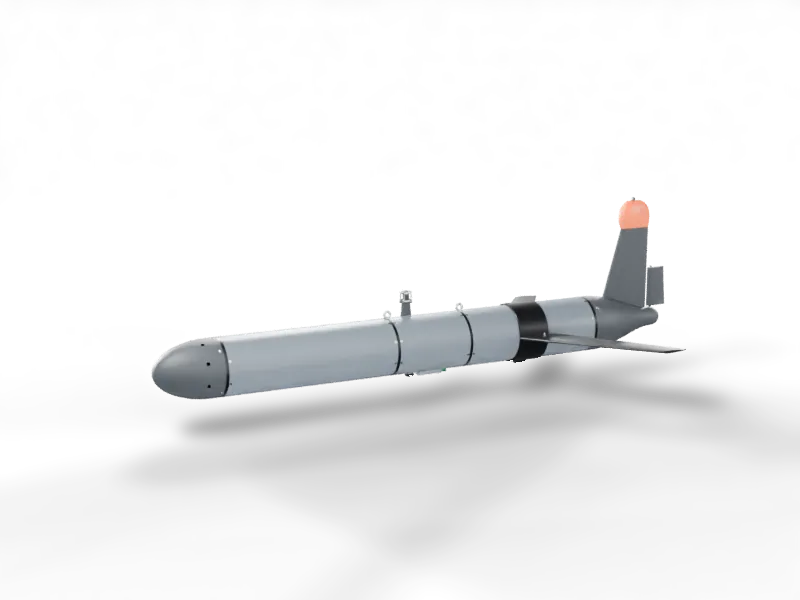
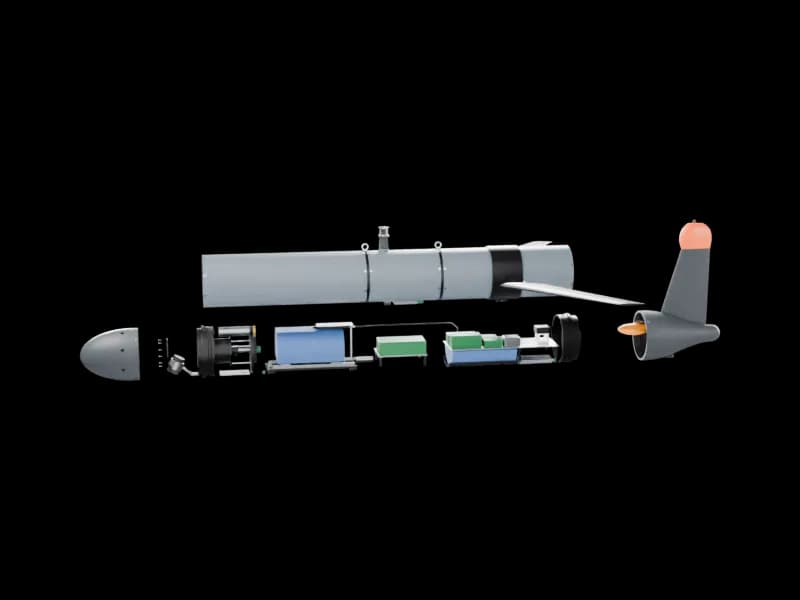
- 01主翼(快拆銷)
- 02尾錐、天線尾翼與天線罩
- 03三段耐壓殼與對接環:內部模組露出
- 04鼻錐、方向舵與外氣囊
- 05浮力引擎的膜片壓環
哪些零件會動
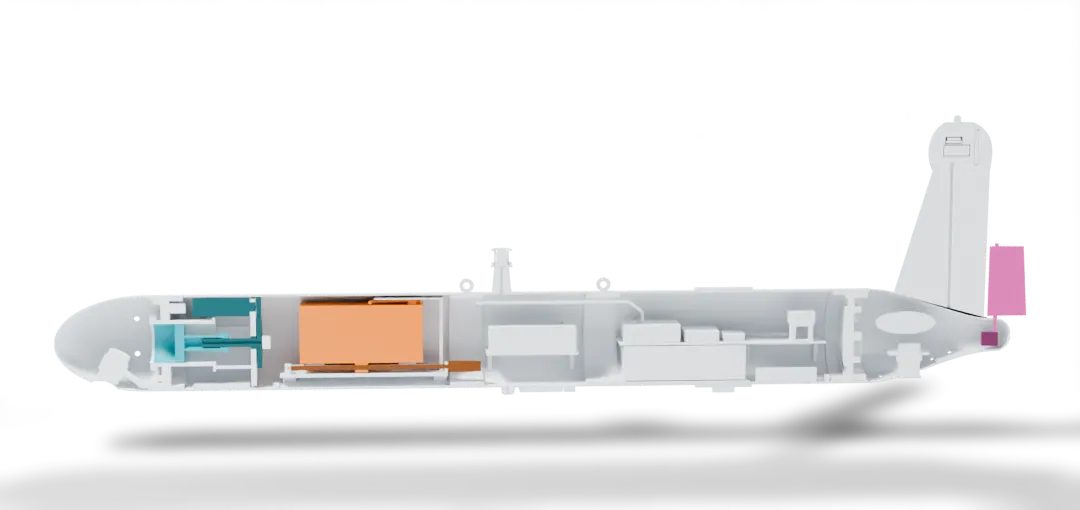
剖開的機身裡,只有上色的零件會動,淡灰色的都是固定的。同一個顏色是同一套機構:亮色是會動的零件,深色是帶動它的馬達、螺桿或伺服機。箭頭是運動方向。
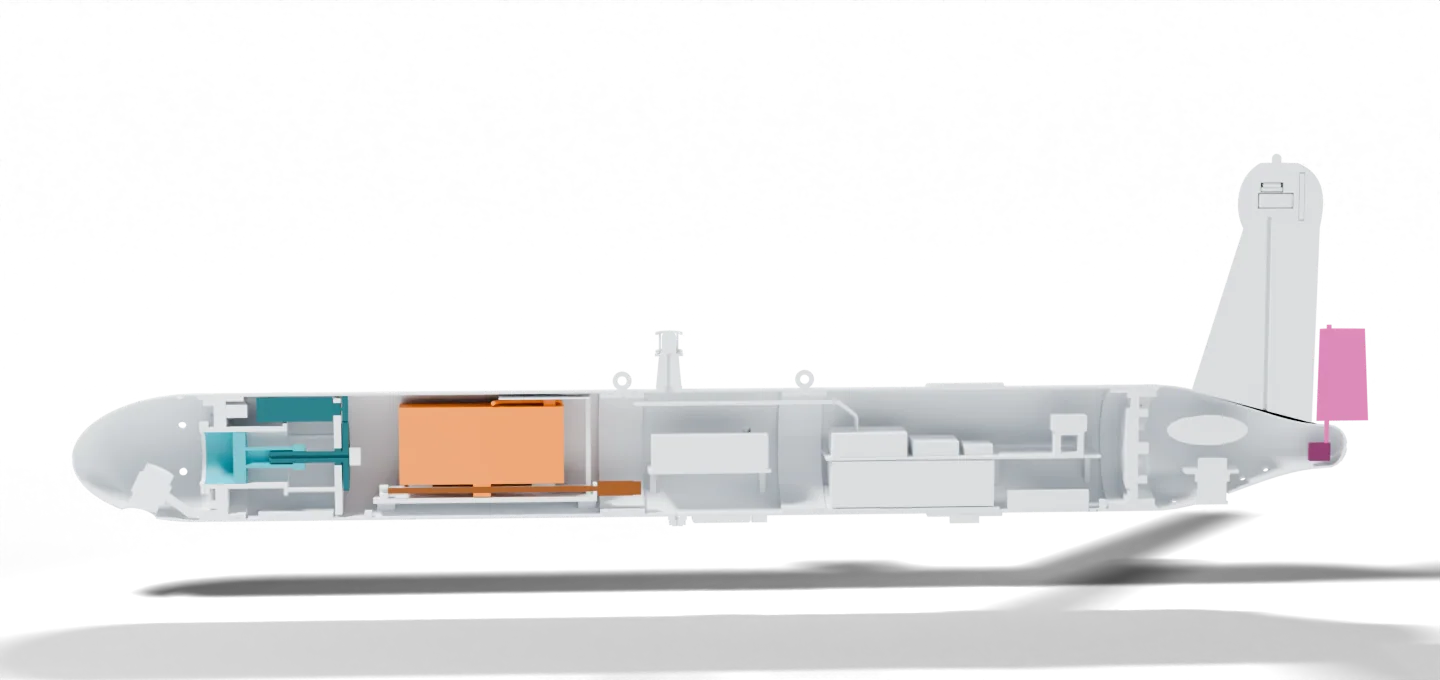
- 1
俯仰電池滑台
- 怎麼動
- 前後直線移動
- 行程/範圍
- ±35 mm
- 做什麼
- 移動重心,控制抬頭與低頭
- 誰帶動它
- 小馬達 → 導螺桿 → 螺帽帶動滑座;馬達編碼器計位置、兩端限位開關
- 2
浮力引擎活塞
- 怎麼動
- 前後直線往復
- 行程/範圍
- 行程 76 mm
- 做什麼
- 吸水、推水改變浮力;在機頭,也順便帶動俯仰
- 誰帶動它
- 減速馬達 → 正齒輪 → 滾珠螺桿
- 3
方向舵
- 怎麼動
- 繞舵軸左右擺動
- 行程/範圍
- 偏角依伺服機選型
- 做什麼
- 控制航向(左轉、右轉)
- 誰帶動它
- 油浸壓力補償伺服機直接驅動舵軸
實際動起來
載入動作畫格…
電池怎麼接電、誰在推它、怎麼知道位置
會動的電池只能用電纜接——重點是讓電纜跟著動卻不被拉扯或折斷,並且隨時知道電池走到哪裡。
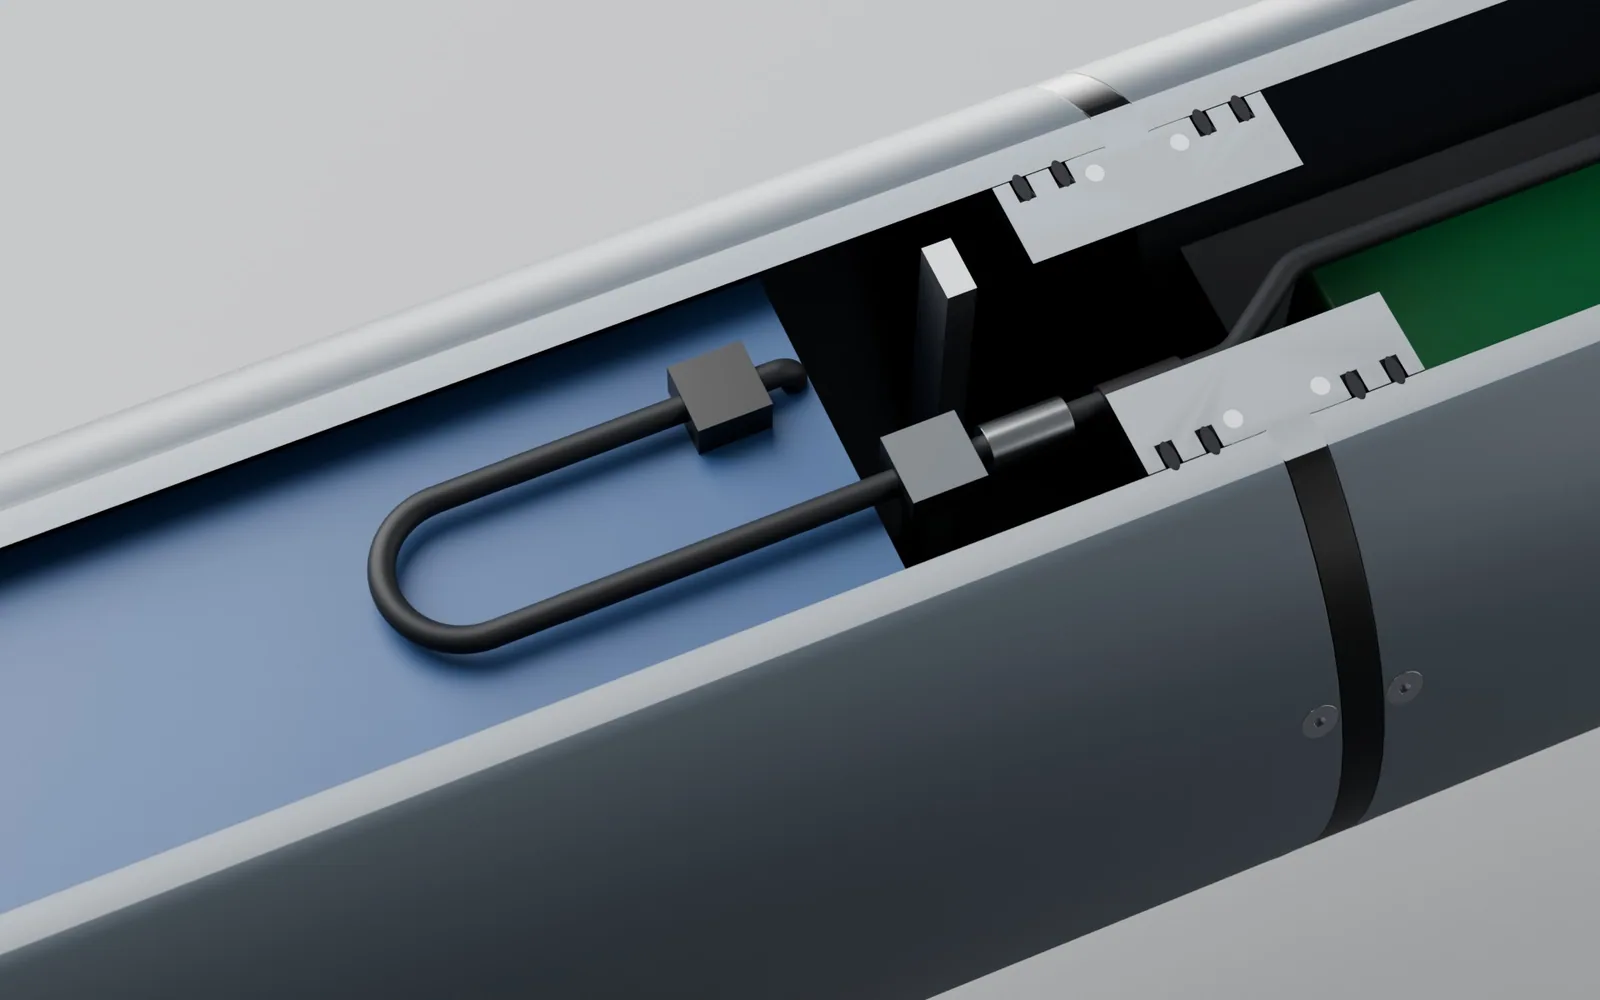
01
電源線
電池頂面出線:Ø7 mm 高撓曲矽膠線(2 芯電源+電池管理通訊),在電池上方繞成水平 U 形迴圈,彎曲半徑 20 mm(約 6 倍線徑)。
02
為什麼不會拉斷
一腳用線夾固定在電池上、跟著走;另一腳夾在固定的線槽上。電池前後走 ±35 mm 時,U 形的彎頭只走一半(±17.5 mm),電纜是滾動,不是被拉或被折。
03
接頭與保險
固定端有可拆接頭(拆電池不用剪線),後面串一顆保險絲;主幹線沿艙頂穿過酬載艙段,接到後艙電源板。
04
誰在推它
滑台底下的小馬達轉導螺桿,螺帽帶著滑座和電池前後走;馬達尾端的編碼器數圈數,換算成電池位置。
05
怎麼知道走到底
滑台右舷掛一片遮光片,兩端各一個光遮斷開關。開機先走到前開關歸零;走到 ±32 mm 開關就觸發、馬達停,不會撞上機械端(±35 mm)。
G1 浮力引擎:活塞+滾動膜片
滑翔機沒有螺旋槳,靠讓自己比海水略重或略輕來下潛、上浮,翅膀再把上下的力轉成往前滑。G1 在鼻端放一個活塞缸:活塞往內收,海水進缸、排水量變小 → 變重下潛;活塞往外推,把海水推出去、排水量變大 → 變輕上浮。重量不變,改的是排開海水的體積。
下潛滑翔:淨浮力 −2.4 N
- 深度
- 75 m
- 活塞位置(由外端算起)
- 76 mm
- 排水量變化
- −242 cm³
- 淨浮力
- −2.43 N
- 活塞受水壓
- 4.8 kN
01
484 cm³ 怎麼來
活塞面積 π × 45² ≈ 6,362 mm²,乘上行程 76 mm ≈ 484 cm³,大約一個馬克杯。
02
±2.4 N 是什麼
484 cm³ 海水重約 0.50 kg(4.9 N)。配重讓活塞在行程中間時剛好中性浮力,所以往內收半行程重 2.4 N、往外推半行程輕 2.4 N,只占整機排水量 65.8 L 的 ±0.37%。這 2.4 N 推出約 18° 滑翔角、水平 0.26 m/s;150 m 剖面一趟約 1.1 小時、前進約 0.9 km。
03
為什麼用滾動膜片
缸裡一邊是海水、一邊是乾艙。O 環會在缸壁上滑動摩擦,66 天約 1,440 趟會磨耗、卡滯、滲水。滾動膜片是一片夾布橡膠膜,外緣夾在缸口、內緣貼著活塞,活塞移動時沿缸壁翻捲而不滑動,幾乎沒有摩擦。海水壓力永遠大於艙內,膜片一直被壓貼在活塞上;水壓的力由活塞、螺桿與端蓋承受,膜片只負責密封。
04
為什麼要滾珠螺桿+減速
活塞要頂著水壓外推:150 m 約 1.5 MPa、受力約 9.6 kN;200 m 設計目標深度約 2.0 MPa、約 12.8 kN(將近 1.3 噸)。減速馬達經一對正齒輪轉動滾珠螺桿,螺帽在活塞裡,把旋轉變成大推力的直線運動。
05
耗多少電
在 150 m 推出全行程做功約 1.5 MPa × 484 cm³ ≈ 729 J;以效率 0.45 估算耗電約 1,621 J(0.45 Wh),15 W 驅動約 2 分鐘,約占每趟總耗能的 17%,其餘主要是感測與錄音的常駐耗電。
06
順便幫忙俯仰
浮力缸在機頭、離浮心約 825 mm:吸水下潛時機頭變重自然低頭,推水上浮時抬頭,方向剛好一致;單靠它靜態約 ±19°,再用移動電池微調。
07
為什麼 G2、G3 不用
活塞受力跟深度成正比:G2 目標 1000 m,同樣的活塞要承受約 64 kN,螺桿與端蓋會很笨重,所以深水款改用高壓油泵把油打進外油囊。活塞式適合淺水:簡單、效率高、便宜。
08
待驗證
近岸海水密度可能在 1.020–1.028 kg/L 之間變動,浮力差可達約 0.53 kg,超過 ±0.25 kg 的調整量,所以換海域要量密度、重調配重;效率 0.45 是假設值,螺桿、齒輪、馬達在 2 MPa 負載下的效率與耗電要台架實測;膜片型號的耐壓、耐海水、彎曲壽命與間隙要照膜片廠規格確認。
怎麼前進與轉向
G1 沒有螺旋槳,但不是沒有動力:浮力就是引擎,翅膀把上下的力轉成往前滑。方向則交給另外三套機構:移動電池管俯仰、低重心管橫滾、方向舵管航向。
下潛滑翔:機頭朝下約 12°,沿 18° 航跡往前下方滑
- 俯仰角
- −12.3°
- 航跡角
- −18°
- 機頭方向
- 55°
- 對地航跡
- 65°
- 方向舵(示意)
- +20°
- 往前的力
- 0.75 N
- 速度
- 0.27 m/s
01
往前的力從哪來
淨浮力 2.4 N 沿 18° 航跡分解:往前的分量 2.4 × sin 18° ≈ 0.75 N,剛好抵消阻力;其餘 2.3 N 由翅膀的升力撐住。速度約 0.27 m/s,等效推進功率只有約 0.2 W。能量來自電池:在剖面底推水花掉的約 1,621 J,就像把滑翔翼拖上山頂。
02
翅膀上下兩趟都能用
翼型上下對稱。下潛時機頭朝下約 12°、航跡 18°,攻角約 +5.7°;上浮時機頭朝上,攻角變成 −5.7°,升力方向跟著反過來,一樣把浮力轉成往前的速度。
03
俯仰:移動電池
12.9 kg 的俯仰電池在導螺桿滑台上前後移 ±35 mm,約可產生 ±37° 的俯仰;機頭的浮力缸吸水時機頭變重、推水時變輕,再加約 ±19°。主控依姿態感測器持續微調電池位置,把航跡角維持在設定值。
04
橫滾:被動穩定
重心比浮心低約 8.9 mm,像不倒翁一樣,傾斜了會自己擺回來,不需要主動控制橫滾。
05
航向:方向舵
天線尾翼後面的方向舵由油浸壓力補償伺服機直接驅動;水流過舵面,舵一偏機尾就被推向一側、機頭轉向,原理跟船舵一樣,只要在滑翔就能轉。航向參考來自含磁力計的姿態航向感測器,裝在後艙最後端、離會移動的電池約 1 m,減少磁干擾。
06
方位:水下推算+浮出校正
水下收不到 GNSS,用航向、深度變化與估計速度推算位置;約每 3.3 小時(前進約 2.8 km)浮出一次,GNSS 定位、衛星回傳並接收新航點。推算與實際位置的差距多半是海流,估出深度平均海流後把機頭斜向上游抵銷(右圖虛線就是被海流帶偏的實際航跡)。航向誤差 1° 約偏 48 m;0.10 m/s 海流不修正約偏 1,194 m,估出海流後殘差約 239 m。
07
弱點
水平速度約 0.26 m/s,海流比這個快就只能被帶著走;也不能停在原地或定高航行——要做到這些得有推進器(見 G3)。
自動導航與控制
G1 是近岸淺海用的滑翔機(設計目標 200 m):機頭活塞改變浮力、電池前後移動調俯仰、方向舵轉向,沒有推進器。以下是控制設計的原理與目前的模擬結果;全部是離線模擬,還沒有做過實機或海試。
工作模式
G1 沒有推進器,所以只做浮力驅動的剖面滑翔;需要先證明能力的模式一律先停用。
| 模式 | 怎麼做 | 目前狀態 |
|---|---|---|
| 巡弋剖面 | 沿航點反覆下潛、上浮滑翔,每次浮出用 GNSS 定位;靠活塞、電池與方向舵前進和轉向。 | 閉環模擬完成 |
| 定深潛伏 | 停在某個深度附近隨流漂,只靠活塞微調。 | 停用:還沒證明活塞能控制足夠小的排水量 |
| 主動定點 | 在小範圍內主動守住一個點。 | 不提供:G1 沒有推進器 |
控制架構
浮力與俯仰:活塞就在機頭
01
活塞改變浮力
活塞直徑 90 mm、行程 76 mm,全排量約 483 cc;往外推增加浮力,往內收減少浮力。
02
機頭浮力會讓機身抬頭或低頭
活塞在重心前方約 0.8 m,半個行程就足以讓機身靜態俯仰約 ±18°,比滑翔需要的約 12° 還大。
03
電池只補差額
控制把活塞造成的俯仰當前饋,電池只補剩下的差;所以下潛時電池反而要往後移約 5 mm。
04
活塞不能被海水推回
200 m 時海水推活塞的力約 12.8 kN,方向是讓機體變重;驅動必須不可背驅或有抱閘,失電時保持原位。
導航與轉向
01
估測器
沿用 G2 的 18 個誤差狀態估測器(另外複製一份重新驗證);壓力計共同偏差只由水面或獨立定位修正。
02
方向舵要有水速
水速太低時舵沒有作用。G1 用壓力推得的垂速、姿態與滑翔模型判斷水速是否太低,不需要另外裝水速計。
03
翻轉時舵效暫停
剖面底部翻轉時本來就沒有舵效,監督會暫停對舵的追蹤判斷,等舵效恢復後再看航向有沒有開始收斂,避免誤報。
04
從水面入水
從水面靜止開始,先用前饋把姿態帶進下潛滑翔,連續確認姿態與深度變化後才交給閉環控制。
深度監督與安全
01
速率比對
比對「壓力推得的升沉速率」和「浮力模型預測的速率」,用累積和判斷,每次獨立定位就重設;不用會越算越偏的慣性積分。
02
每次浮出校正模型
浮出時用「整趟的位移應該對得上」來校正模型的速率偏差,模型誤差可從約 0.018 m/s 降到 0.004~0.006 m/s。
03
失電時的回收
主電源失電時,主電腦當作不存在,只靠獨立電源的回收鏈:放拋載、用濕乾與大氣連通獨立確認浮出,再由信標回報位置。
04
還沒解決的
失電時電池可能停在行程中任何位置,要證明每個位置都能安全浮出,需要水槽或 CFD 的水動力數據。
兩次浮出定位之間,最多能連續下潛幾趟
壓力計若慢慢漂移,機體會比它以為的更深。規劃器從「最後一次定位到觸底」的時間算出深度裕量,只准入不會超過 200 m 設計深度、也不會太貼近海底的趟數。下表為垂直海流 0.005 m/s 的例子。
數字是合成模型下的條件建議;垂直海流 0.005 m/s 是示例值,不是量測值。
目前進度與限制
- 已完成
- 閉環模擬:准入的正常情境全部通過且零誤報,各類故障都安全浮出;數百個情境都能逐一重現。
- 還沒做
- 沒有實機、台架或海試;所有感測器誤差與水動力參數都是假設值,任務一律不能啟動。
- 下一步
- 失電全範圍回收需要水槽或 CFD 數據驗證;台架驗證活塞抱閘、拋載與浮出確認。
系統配置
感測器、電子件、電池都以示意包絡畫出外形與安裝位置,不指定實際型號;選型後換成實際尺寸重新計算。
導航
- GNSS 天線+接收器天線在尾翼頂端的橘色天線罩,接收器在後艙電子板
- 姿態航向感測器(含磁力計)後艙最後端,離會移動的俯仰電池約 1 m
- 壓力感測器(深度)前端蓋乾側,直接在端蓋上取壓
- 單波束高度計鼻錐內、前傾 26°,下方開窗
- 聲學應答器尾錐下方、朝下,母船超短基線定位
通訊與回收
- 衛星與無線電天線天線罩內與 GNSS 分區;兩個數據機在後艙電子板
- 定位信標、頻閃燈天線罩內與頂端
- 外氣囊+氣泵氣囊在尾錐內,浮出時充氣把天線尾翼抬出水面
- 拋載塊 0.8 kg酬載段腹部,燒熔線釋放,緊急時拋掉上浮
- 吊環 × 2、漏水感測兩道對接環頂部各一個吊環,兩點吊帶吊起時機身接近水平;漏水感測前後艙各一顆
動力
- 俯仰電池21700 鋰離子 7 串 24 並(168 顆)3.06 kWh、12.9 kg,前艙滑台
- 後電池7 串 14 並(98 顆)1.78 kWh、7.5 kg,後艙底部托架
- 浮力引擎驅動減速馬達經一對正齒輪帶滾珠螺桿推活塞,前艙前端
- 電源板、充電/資料接頭電源板在後艙電子板,接頭在後端蓋
酬載
- 水聽器背部桿頂、環形護框,酬載段 x 760
- 溫鹽深感測器 CTD右舷側掛 x 900,左右不對稱由配重修正
- 錄音模組酬載段托盤,與主控分開供電
電氣與資料架構(硬體)
箭頭是資料、底下粗線是供電。只到硬體層級:哪些裝置接主控、哪些接酬載電腦,電源分幾路;不含軟體與通訊協定,不指定型號。
導航感測
- GNSS
- 姿態航向(含磁力計)
- 壓力(深度)
- 高度計
浮力與姿態
- 浮力引擎馬達
- 俯仰馬達
- 方向舵伺服
酬載
- 錄音模組
- 水聽器 → 錄音模組
- 溫鹽深 CTD → 主控
通訊與回收
- 衛星數據機
- 無線電數據機
- 聲學應答器
- 拋載釋放
- 氣泵+外氣囊
質量分配(依系統)
合計 67.4 kg(空氣中),含電池與配重;色點是系統配置渲染圖的顏色
- 結構 STR24.2 kg
- 動力 PWR21.1 kg
- 浮力引擎 BUO6.4 kg
- 配重 BAL4.0 kg
- 姿態控制 ATT3.8 kg
- 酬載 PLD2.3 kg
- 導航 NAV1.6 kg
- 主控電子 CTL1.6 kg
- 回收與安全 REC1.6 kg
- 通訊 COM0.9 kg
每趟能量分項
長航操作點的一趟(水面 → 剖面底 → 水面,約 1.1 小時),合計 2.7 Wh
- 浮力引擎0.45 Wh
- 常駐負載1.96 Wh
- 姿態調整0.08 Wh
- 浮出通訊0.20 Wh
渲染圖
Blender 渲染,點圖放大。
三款比較
怎麼選:要量多、便宜、在近岸長時間聽 → G1;要到外海深水待好幾個月、自身噪音最低 → G2;要拍海床影像、找目標、回報座標 → G3。
| 項目 | G1 淺海偵察 | G2 深海長航 | G3 飛翼混合推進 |
|---|---|---|---|
| 空氣中質量 | 67.4 kg | 66.4 kg | 88.7 kg |
| 排水量 | 65.8 L | 64.8 L | 86.5 L |
| 浮力引擎全行程 | 484 cm³ | 900 cm³ | 1,126 cm³ |
| 最大淨浮力 | ±2.4 N | ±4.5 N | ±5.7 N |
| 電池能量 | 4.84 kWh | 6.53 kWh | 3.82 kWh |
| 翼參考面積/展弦比 | 0.18 m²/7.0 | 0.26 m²/5.5 | 1.21 m²/2.6 |
| 最大升阻比 | 5.8 | 6.4 | 7.0 |
| 滿浮力最大水平速度 | 0.32 m/s | 0.45 m/s | 0.34 m/s |
| 長航操作點 | 滑翔角 18°,水平 0.26 m/s | 滑翔角 15°,水平 0.32 m/s | 滑翔角 15°,水平 0.25 m/s |
| 每公里耗能 | 2.9 Wh | 2.8 Wh | 3.4 Wh |
| 估算續航 | 66 天 | 66 天 | 43 天 |
| 估算航程 | 1,330 km | 1,752 km | 896 km |
| 兩次 GNSS 定位間隔 | 3.3 小時、2.8 km | 6.8 小時、7.5 km | 6.9 小時、6.0 km |
| 俯仰(電池+浮力引擎,靜態) | ±48° | ±47° | ±54° |
| 耐壓殼挫屈安全係數(設計目標深度) | 1.86 | 1.75 | 2.35 |
| 設計目標深度(未驗證) | 200 m | 1000 m | 300 m |
估算方法:阻力用 ITTC-1957 摩擦線 × 形狀因子 × 浸濕面積加上凸出物的阻力面積;升力只算翼(Helmbold–DATCOM),機身升力忽略;長航操作點是在浮力引擎容量內、水平速度 ≥ 0.25 m/s 的條件下找航程最長的淨浮力與滑翔角;能量含浮力引擎、常駐負載、姿態調整與浮出通訊。功耗是同類設備的常見量級,選型後填入實測值重算。
G3 推進模式:速度與測線長度
推進時酬載全開(側掃、DVL、前視聲納、相機與閃燈、線陣列、磁力計),常駐約 32.4 W。速度越快推進功率越大(阻力約與速度平方成正比),所以測線長度在 0.8 m/s 附近最長。
整顆電池跑測線的長度(km)
中性浮力平飛;推進總效率 0.36(螺槳 0.45 × 馬達與驅動 0.80)
| 速度 m/s | 阻力 N | 推進 W | 總功率 W | 續航 h | 測線 km |
|---|---|---|---|---|---|
| 0.6 | 5.1 | 8.5 | 40.9 | 74.7 | 161 |
| 0.8 | 8.6 | 19.0 | 51.4 | 59.4 | 171 |
| 1.0 | 12.8 | 35.6 | 68.0 | 44.9 | 162 |
| 1.2 | 17.8 | 59.4 | 91.8 | 33.3 | 144 |
| 1.5 | 26.8 | 111.5 | 143.9 | 21.2 | 115 |
任務範例:滑翔轉場來回 80 km(約 3.7 天)之後,剩下的電量以 1.0 m/s 還能跑測線約 41 小時、147 km。
耐壓殼(設計目標深度下的估算)
圓筒環向應力、von Mises 與 Windenburg–Trilling 彈性挫屈;半球取古典挫屈值 × 0.25。開孔、穿艙孔、端蓋與接頭沒有算,要 FEA 與水壓測試。
| 款式 | 殼段 | 材料 | 外徑 × 壁厚 × 無支撐長(mm) | 設計壓力(MPa) | von Mises(MPa) | 降伏安全係數 | 挫屈安全係數 |
|---|---|---|---|---|---|---|---|
| G1 | 前耐壓殼 | 6061-T6 | Ø220 × 4.5 × 674 | 2.01 | 42 | 6.6 | 1.86 |
| G1 | 酬載艙段 | 7075-T6 | Ø220 × 4.5 × 300 | 2.01 | 42 | 12.1 | 4.47 |
| G1 | 後耐壓殼 | 6061-T6 | Ø220 × 4.5 × 560 | 2.01 | 42 | 6.6 | 2.25 |
| G2 | 耐壓筒(環肋之間) | 7075-T6 | Ø230 × 8.0 × 608 | 10.06 | 121 | 4.2 | 1.75 |
| G2 | 半球端蓋 | 7075-T6 | Ø230 × 7.0(半球) | 10.06 | 80 | 6.3 | 8.59 |
| G3 | 耐壓艙(端蓋之間) | 6061-T6 | Ø212 × 6.0 × 780 | 3.02 | 45 | 6.2 | 2.35 |
待驗證與下一步
- 水動力:升阻比、速度是零件分項手算。做 CFD 或拖曳水槽,定出升力、阻力、俯仰力矩係數,再調翼的位置與面積。
- 耐壓:端蓋、穿艙孔、接頭、V 型卡箍做 FEA,再做水壓測試(測試壓力高於設計目標)。報告出來之前不標深度。
- 浮力引擎:活塞(G1)與高壓泵(G2、G3)在設計壓力下的效率、流量與耗電要台架實測;估算用的效率是假設值 0.40–0.45。
- 配平:水槽秤重、量重心、修配重;作業海域量海水密度。示意件換成實際模組後重新計算,配重會重新解出。
- 磁干擾與自噪:姿態航向感測器裝好後整機磁校正;量電池移動、旋轉對航向的影響,以及推進器、油泵對水聽器的干擾。
- 電池安全:鋰電池在密閉艙內的熱失控與排氣、一次電池的運輸規定,選型時一併處理。
全部為概念設計,不是製造用圖;深度是設計目標,水壓測試之前不代表耐壓等級。