
G シリーズ・水中偵察グライダー・コンセプト設計
水中偵察グライダーと音響識別モジュール
三機種の完全なコンセプト設計です。機体、浮力エンジン、姿勢制御、航法、通信、電源、ペイロードを 3D で配置しています。質量、浮心、重心は各機種の 3D モデルから直接算出し、部品間の干渉ゼロで中性浮力にトリムしています。性能値はモデルから導いた推定値です。
- 状態
- コンセプト設計(未検証)
- 座標軸
- X は機体軸方向(機首が −X 側)、Z は上向き、+Y は右舷
- 単位
- mm、kg;海水密度 1025 kg/m³
- 航法の範囲
- ハードウェア構成と搭載位置のみ。ソフトウェアは含まず、具体的なモジュールも指定しません
- 深度
- いずれも設計目標値であり、耐圧等級ではありません
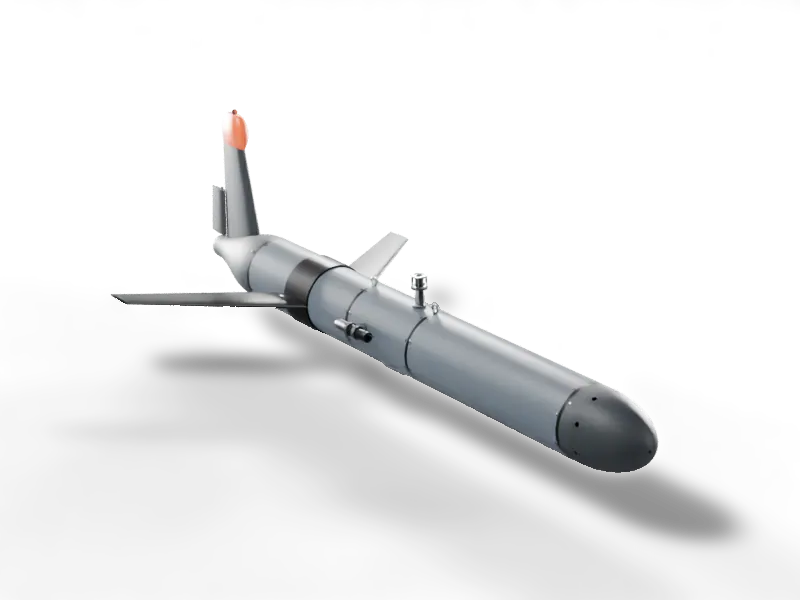
ターンテーブル画像を読み込み中…
沿岸・大陸棚での長時間の静かな聴音:低コストで多数配備が可能
沿岸および大陸棚海域での長時間の隠密偵察です。パッシブ音響監視(船舶雑音)と CTD プロファイル観測を行い、1–3 時間ごとに浮上して衛星経由で報告し、位置を補正します。耐圧殻は単一で三区画から成り、浮力エンジンは機首のピストンシリンダー、ピッチはバッテリーの移動、操舵は方向舵で行います。プロペラがないため、自己雑音は低く抑えられます。
航続時間
66日
150 m プロファイル、1.1 時間/サイクル
航続距離
1,330km
水平速度 0.26 m/s
km あたり消費エネルギー
2.9Wh
平均電力 2.4 W
最大揚抗比
5.8
最小滑空角 10°
- 構成
- 単胴魚雷型機体+40° 後退翼+アンテナフィン+方向舵
- 全長 × 全幅 × 全高
- 2,222 × 1,120 × 636 mm
- 空気中質量/排水量
- 67.4 kg/65.8 L
- 重心の浮心下方距離(BG)
- 8.9 mm
- 耐圧殻
- Ø220 × 4.5 mm、6061-T6(ペイロード区画は 7075-T6)、三区画を結合リングで接続
- 浮力エンジン
- ピストン+ローリングダイアフラム、内径 Ø90、ストローク 76 mm;全ストローク 484 cm³(±2.4 N)
- ピッチ
- バッテリースレッド ±35 mm(リードスクリュー)
- 操舵
- 方向舵;ロールは低重心による受動安定
- バッテリー
- ピッチ用バッテリー 3.06 kWh;後部バッテリー 1.78 kWh(合計 4.84 kWh)
- 推進
- 滑空のみ
- 部品点数
- 198(センサーと電子機器のプレースホルダー外形を含む)
- 設計目標深度
- 200 m(未検証、耐圧等級ではありません)
航続時間、航続距離、消費エネルギーは、モデルの質量と部品ごとの抗力から求めたコンセプト段階の推定値です(全面乱流を仮定、胴体揚力は無視)。水槽や海上での検証は行っていません。
G1 · 浅海偵察
スクロールで分解
下にスクロールすると部品が外側から順に分解され、上にスクロールすると元に戻ります。
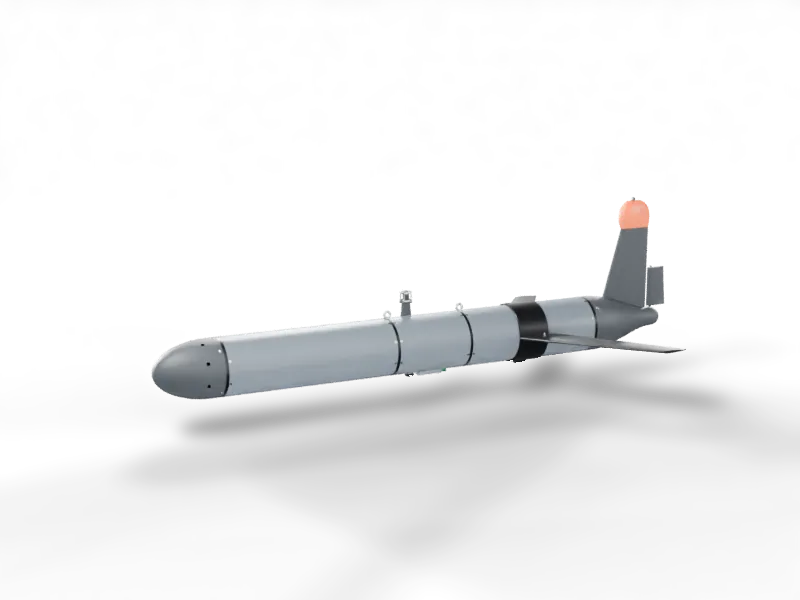
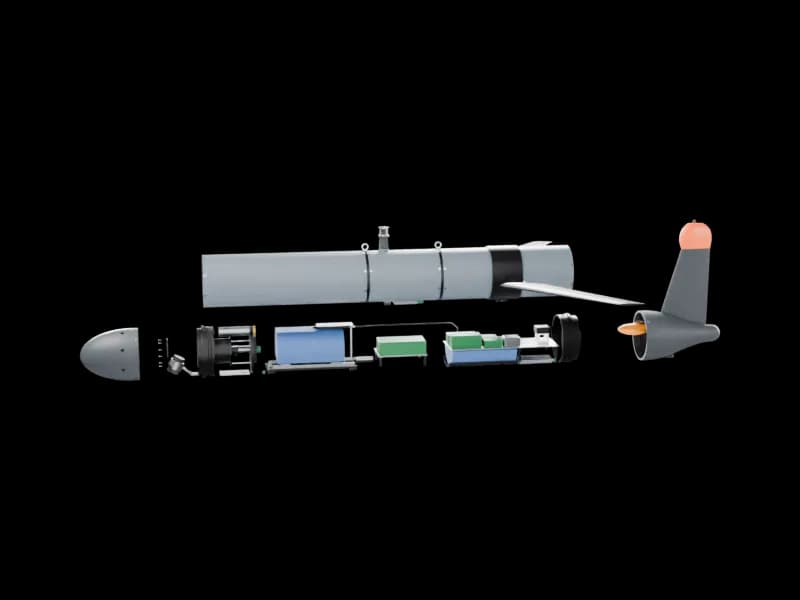
- 01主翼(クイックリリースピン)
- 02テールコーン、アンテナフィン、レドーム
- 03耐圧殻三区画と結合リング:内部が露出
- 04ノーズコーン、方向舵、外部ブラダー
- 05浮力エンジンのダイアフラム押さえリング
可動部品
カットアウェイした機体内では、色付きの部品だけが動き、薄いグレーの部分はすべて固定です。色ごとに一つの機構を表し、明るい色が動く部品、濃い色がそれを駆動するモーター、ねじ、サーボです。矢印は動作方向を示します。
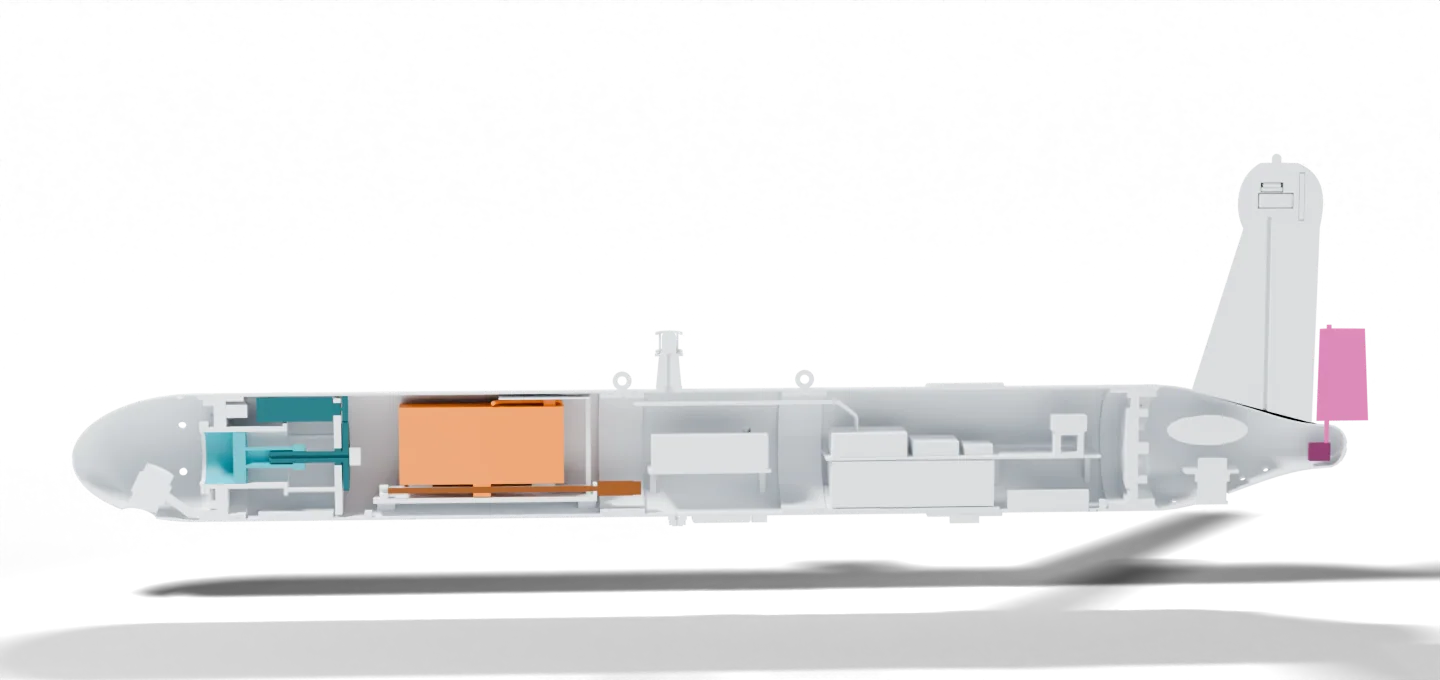
- 1
ピッチ用バッテリースレッド
- 動作
- 前後にスライド
- 移動量/範囲
- ±35 mm
- 機能
- 重心を移動して機首を上下させる
- 駆動方式
- 小型モーター → リードスクリュー → キャリッジのナット;位置はモーターエンコーダーで検出、両端にリミットスイッチ
- 2
浮力エンジンのピストン
- 動作
- 前後に往復
- 移動量/範囲
- ストローク 76 mm
- 機能
- 注水・排水で浮力を変える;機首にあるためピッチにも寄与
- 駆動方式
- ギアモーター → 平歯車 → ボールねじ
- 3
方向舵
- 動作
- 軸まわりに左右へ振れる
- 移動量/範囲
- 舵角は選定するサーボによる
- 機能
- 方位を制御(左右旋回)
- 駆動方式
- 油封入・圧力補償型サーボで舵軸を直接駆動
動きを見る
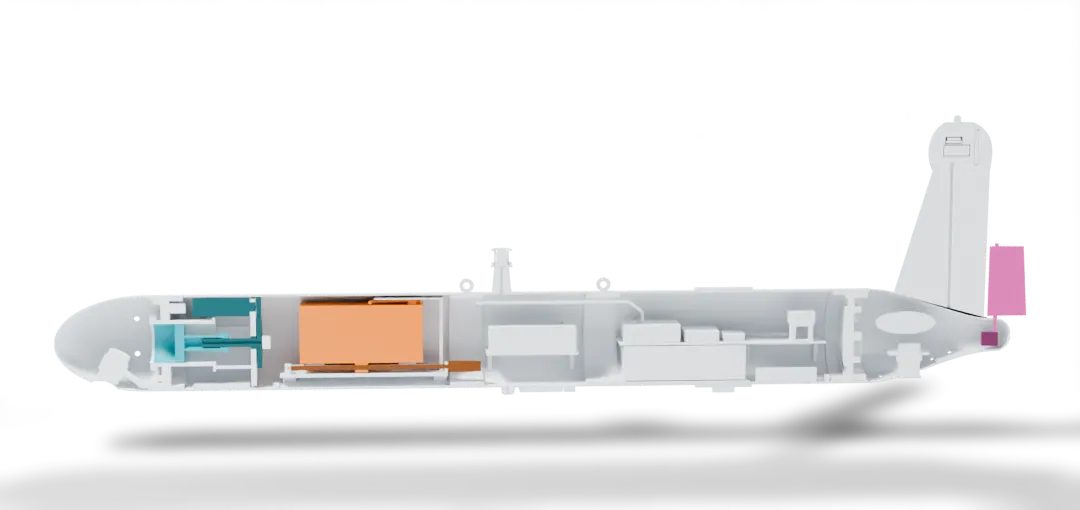
動作フレームを読み込み中…
バッテリーへの給電、駆動方式、位置の検出
移動するバッテリーにはケーブルで配線するしかありません。要点は、ケーブルが引っ張られたり折れ曲がったりせずにバッテリーに追従すること、そしてバッテリーの位置を常に把握することです。
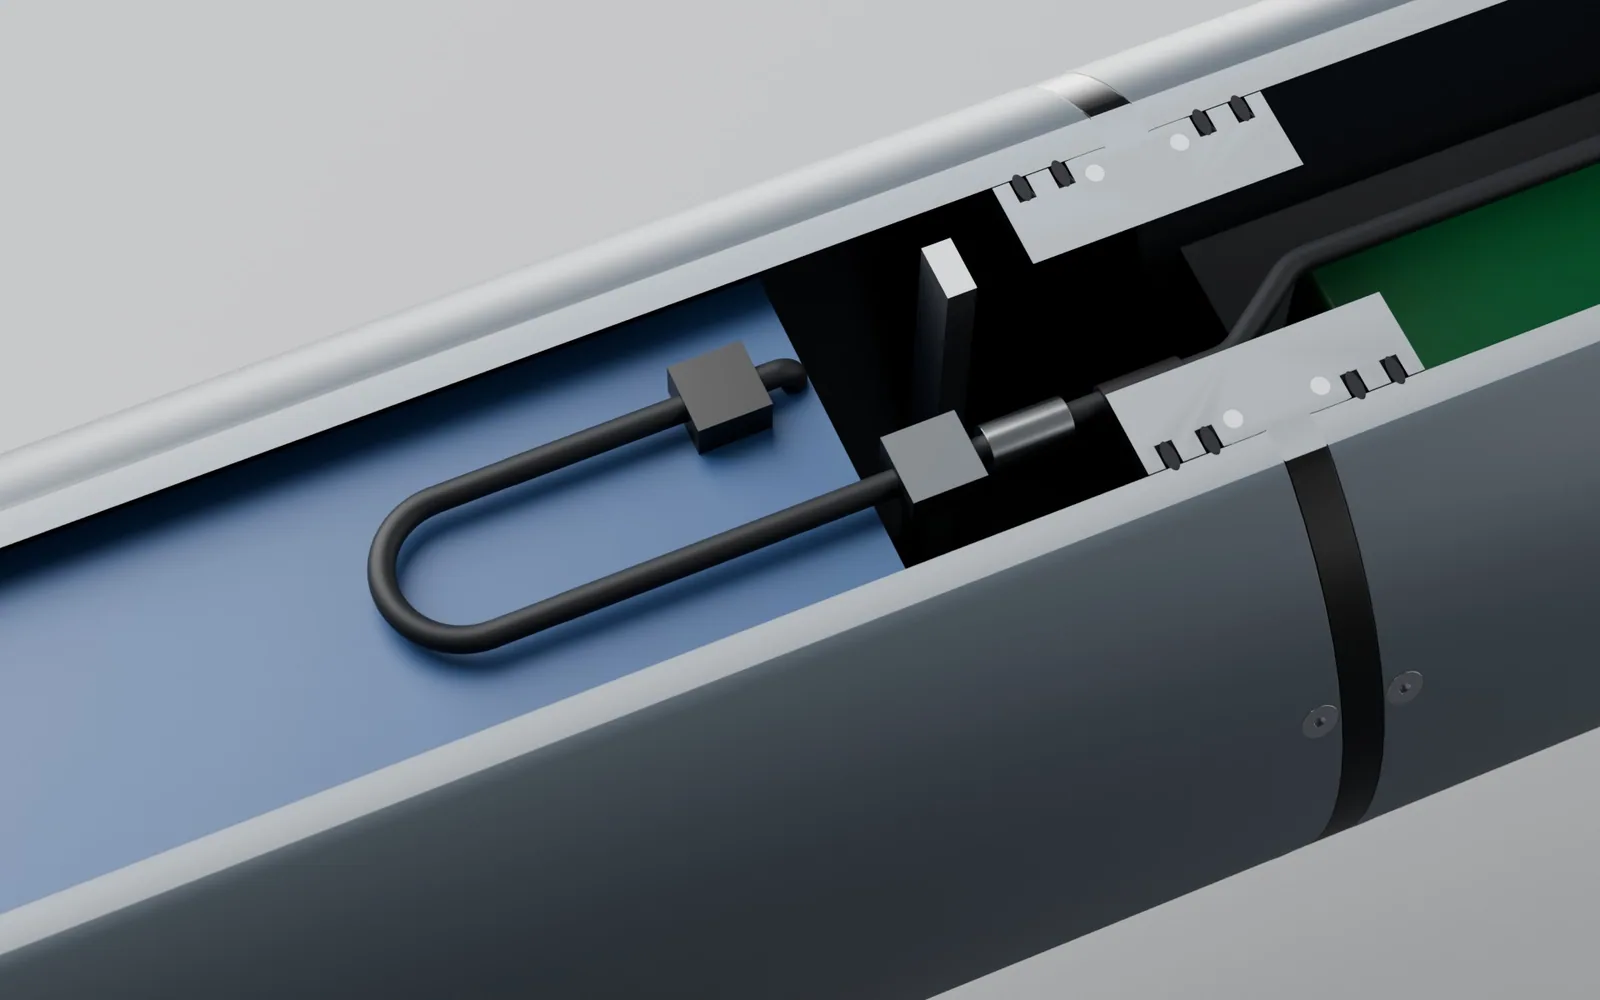
01
電源ケーブル
バッテリー上面から引き出します。Ø7 mm の高屈曲シリコーンケーブル(電源 2 芯+バッテリー管理用データ線)を、バッテリー上方に水平な U ループとして、曲げ半径 20 mm(ケーブル径の約 6 倍)で配線しています。
02
断線しない理由
一方の端はバッテリーにクランプされて一緒に動き、もう一方は固定トレイにクランプされています。バッテリーが ±35 mm 移動しても、U の曲がり部は半分(±17.5 mm)しか動きません。ケーブルは引っ張られたり折れ曲がったりせず、転がるように動きます。
03
コネクターとヒューズ
固定側に着脱式コネクター(配線を切らずにバッテリーを取り外せる)があり、その後にインラインヒューズが続きます。幹線ケーブルは機体上部に沿ってペイロード区画を通り、後部耐圧殻の電源基板へ至ります。
04
駆動方式
スレッド下の小型モーターがリードスクリューを回し、ナットがキャリッジとバッテリーを前後に動かします。モーター後端のエンコーダーが回転数をカウントし、バッテリー位置に換算します。
05
移動端の検出
キャリッジの右舷側の縁にあるフラグが、二つのスロット型光学スイッチを通過します。起動時にはスレッドが前方スイッチまで移動して原点を取ります。±32 mm でスイッチが作動し、機械的な端(±35 mm)に達する前にモーターが停止します。
G1 浮力エンジン:ピストン+ローリングダイアフラム
グライダーにはプロペラがありません。海水よりわずかに重く、または軽くなることで潜航・浮上し、翼がその鉛直方向の力を前進方向の滑空に変えます。G1 は機首にピストンシリンダーを搭載しています。ピストンを引き込むと海水が入り、排水量が減る → 重くなり潜航します。ピストンを押し出すと水が排出され、排水量が増える → 軽くなり浮上します。重量は変わらず、変わるのは押しのける水の体積だけです。
潜航滑空:正味浮力 −2.4 N
- 深度
- 75 m
- ピストン位置(外端から)
- 76 mm
- 排水量変化
- −242 cm³
- 正味浮力
- −2.43 N
- ピストンにかかる水圧荷重
- 4.8 kN
01
484 cm³ の根拠
ピストン面積 π × 45² ≈ 6,362 mm² にストローク 76 mm を掛けて ≈ 484 cm³、マグカップ約一杯分です。
02
±2.4 N の意味
海水 484 cm³ の重さは約 0.50 kg(4.9 N)です。ピストンがストロークの中央にあるときに中性浮力となるようバラストで調整しているため、半ストローク引き込むと 2.4 N 重く、半ストローク押し出すと 2.4 N 軽くなります。これは排水量 65.8 L のわずか ±0.37% です。この 2.4 N で、水平速度 0.26 m/s において約 18° の滑空角が得られます。150 m プロファイル一回は約 1.1 時間で、約 0.9 km 進みます。
03
ローリングダイアフラムを採用する理由
シリンダーの片側は海水、反対側はドライな耐圧殻内です。O リングはシリンダー内壁を摺動するため、66 日・約 1,440 サイクルの間に摩耗、固着、にじみ漏れが生じます。ローリングダイアフラムは布で補強したゴム膜で、シリンダー口に固定され、ピストンに取り付けられています。ピストンが動くと膜は摺動せずに内壁に沿って転がるため、摩擦はほとんどありません。外部の水圧は常に内圧を上回るため、膜は常にピストンに押し付けられます。圧力荷重はピストン、ねじ、端蓋が受け持ち、膜はシールだけを担います。
04
減速機付きボールねじを採用する理由
ピストンは水圧に抗して押し出す必要があります。150 m では約 1.5 MPa・9.6 kN、設計目標の 200 m では約 2.0 MPa・12.8 kN(約 1.3 t)になります。ギアモーターが平歯車対を介してボールねじを回し、ピストン内のナットが回転を高推力の直線ストロークに変換します。
05
消費エネルギー
150 m で全ストロークを押し出す仕事は約 1.5 MPa × 484 cm³ ≈ 729 J です。効率 0.45 では電力量にして約 1,621 J(0.45 Wh)となり、15 W で約 2 分、各サイクルのエネルギーの 17% にあたります。残りの大部分はセンサーと録音の常時負荷です。
06
ピッチ制御にも寄与
シリンダーは機首にあり、浮心から約 825 mm 離れています。注水すると機首が重くなって頭下げとなり潜航に適した姿勢に、排水すると機首が上がり浮上に適した姿勢になります。これ単独で静的に約 ±19° が得られ、残りは移動式バッテリーで調整します。
07
G2・G3 で採用しない理由
ピストンにかかる荷重は深度に比例します。G2 の目標深度 1000 m では同じピストンに約 64 kN がかかり、ねじと端蓋が重くなるため、深海向けの設計では高圧ポンプで外部ブラダーに油を送ります。ピストン式は浅海に適しており、構造が簡単で効率が高く、低コストです。
08
今後の検証事項
沿岸の海水密度は 1.020–1.028 kg/L の範囲で変動し得ます。浮力差は約 0.53 kg となり、調整幅 ±0.25 kg を上回るため、運用海域ごとに密度を測定してバラストを再調整します。効率 0.45 は仮定値であり、ねじ、歯車、モーターを 2 MPa の負荷でベンチ試験します。ダイアフラムの耐圧、海水適合性、屈曲寿命、隙間はメーカー仕様で確認します。
航行と操舵の仕組み
G1 にはプロペラがありませんが、動力がないわけではありません。浮力がエンジンとなり、翼が鉛直方向の力を前進方向の滑空に変えます。向きはほかの三つの機構で制御します。ピッチは移動式バッテリー、ロールは低重心、方位は方向舵が担います。
潜航滑空:約 12° 頭下げ、18° の経路で前下方へ滑空
- ピッチ
- −12.3°
- 経路角
- −18°
- 機首方位
- 55°
- 対地航跡
- 65°
- 方向舵(模式図)
- +20°
- 前進力
- 0.75 N
- 速度
- 0.27 m/s
01
前進力の発生源
正味浮力 2.4 N を 18° の経路方向に分解すると、前進成分 2.4 × sin 18° ≈ 0.75 N が抗力と釣り合い、残りの 2.3 N は翼の揚力が受け持ちます。約 0.27 m/s での等価推進動力はわずか約 0.2 W です。エネルギーはバッテリーから供給されます。最深部で水を押し出すのに使う約 1,621 J は、セイルプレーンを丘の上まで曳き上げるようなものです。
02
翼は上下どちらにも働く
翼断面は上下対称です。潜航時は 18° の経路に対して機首が約 12° 下がり、迎角は約 +5.7° になります。浮上時は機首が上がって迎角は −5.7° となるため、揚力の向きが反転し、やはり浮力を前進速度に変えます。
03
ピッチ:バッテリーの移動
12.9 kg のピッチ用バッテリーはリードスクリュー式スレッド上を ±35 mm 移動し、約 ±37° のピッチを生みます。機首のシリンダーは注水(機首が重くなる)または排水(機首が軽くなる)により、さらに約 ±19° を加えます。主制御コンピューターは姿勢センサーに基づいてバッテリー位置を常に微調整し、経路角を維持します。
04
ロール:受動安定
重心は浮心より約 8.9 mm 下にあるため、起き上がりこぼしのように自然に復元し、能動的なロール制御は不要です。
05
方位:方向舵
アンテナフィン後方の方向舵は、油封入・圧力補償型サーボで直接駆動されます。舵を切ると舵面を流れる水が尾部を横に押し、機首の向きが変わります。船の舵と同じ原理なので、滑空中であればいつでも操舵できます。方位は磁力計内蔵の姿勢方位センサーから得ます。このセンサーは磁気干渉を抑えるため、移動式バッテリーから約 1 m 離れた後部区画の最後端に搭載しています。
06
位置:推測航法と浮上時測位
GNSS は水中では使えないため、位置は方位、深度変化率、推定速度から推測航法で求めます。約 3.3 時間ごと(約 2.8 km ごと)に浮上して GNSS 測位を行い、衛星経由でデータを送信し、新しいウェイポイントを受信します。推定位置と測位結果の差は主に海流によるもので、深度平均流を推定した後は、機体を流れに向けて斜めに進ませます(右図の破線は海流で流された航跡)。方位誤差 1° で約 48 m の誤差が生じます。0.10 m/s の海流を補正しない場合は約 1,194 m となり、海流を推定すると約 239 m まで減少します。
07
弱点
水平速度は約 0.26 m/s のため、これより速い海流ではそのまま流されます。また、定点保持や一定高度での航行もできません。これにはスラスターが必要です(G3 を参照)。
自律航法と制御
G1 は沿岸浅海向けのグライダーです(設計目標 200 m)。機首のピストンで浮力を変え、バッテリーを前後に動かしてピッチを調整し、方向舵で操舵します。スラスターはありません。以下は制御設計の原理と現時点のシミュレーション結果です。すべてオフラインのシミュレーションであり、実機試験や海上試験はまだ行っていません。
運用モード
スラスターを持たない G1 は、浮力駆動のプロファイル滑空のみを行います。能力がまだ実証されていないモードはすべて無効にしています。
| モード | 動作 | 状態 |
|---|---|---|
| 観測プロファイル | ウェイポイントに沿って潜航と浮上を繰り返し、浮上のたびに GNSS で測位します。ピストン、バッテリー、方向舵で推進と操舵を行います。 | 閉ループシミュレーション完了 |
| 定深度ロイター | 設定深度付近で海流とともに漂い、ピストンだけで微調整します。 | 無効:十分に細かいピストン容積制御が未実証 |
| 能動定点保持 | 狭い範囲を能動的に保持します。 | 提供なし:G1 にはスラスターがない |
制御アーキテクチャ
浮力とピッチ:ピストンは機首にある
01
ピストンで浮力を設定
直径 90 mm、ストローク 76 mm のピストンで、総行程容積は約 483 cc です。押し出すと浮力が増え、引き込むと浮力が減ります。
02
機首の浮力で機体がピッチする
ピストンは重心の約 0.8 m 前方にあるため、ストロークの半分だけで機体は静的に約 ±18° ピッチします。これは滑空に必要な約 12° より大きい値です。
03
バッテリーは残差だけを補正
制御はピストンによるピッチをフィードフォワードとして与え、バッテリーは残りの差だけを補正します。そのため潜航時には、バッテリーはむしろ約 5 mm 後方へ動きます。
04
海水圧で押し戻されてはならない
200 m では海水がピストンを約 12.8 kN で押し、その向きは機体を重くする方向です。駆動部は逆駆動不可またはブレーキ付きとし、電源喪失時にも位置を保持する必要があります。
航法と操舵
01
推定器
G2 の誤差状態 18 の推定器を流用します(別途複製して再検証)。圧力センサーの共通バイアスは、水面での測位または独立測位でのみ補正します。
02
方向舵には対水速度が必要
対水速度が低いと方向舵は効きません。G1 は圧力から求めた鉛直速度、姿勢、滑空モデルから低速を判定するため、速度センサーを追加する必要はありません。
03
反転時は方向舵の監視を一時停止
各プロファイル底部の反転時はもともと方向舵が効かないため、安全監視は方向舵の追従判定を一時停止し、舵効が戻ってから方位が収束し始めるかだけを確認します。これにより誤警報を避けます。
04
水面からの潜航開始
水面で静止した状態から、フィードフォワードで姿勢を下降滑空へ移します。姿勢と深度変化が連続して何度か確認されてから、閉ループ制御に引き継ぎます。
深度監視と安全
01
速度の比較
圧力から求めた上下速度を、浮力モデルが予測する速度と比較します。判定には独立測位のたびにリセットする累積和を使い、ドリフトする慣性の二重積分深度は使いません。
02
浮上のたびにモデルを補正
浮上のたびに「潜航全体の変位が整合しなければならない」という条件でモデルの速度バイアスを補正し、モデル誤差を約 0.018 から 0.004~0.006 m/s まで下げます。
03
電源喪失時の回収
主電源が失われた場合、主コンピューターは存在しないものとみなし、独立電源の回収チェーンだけが動作します。投下ウェイトを切り離し、乾湿センサーと大気接触で浮上を独立に確認したうえで、ビーコンが位置を通報します。
04
未解決の課題
電源喪失時、バッテリーは移動範囲のどこで止まるかわかりません。すべての位置から安全に浮上できることを示すには、水槽試験または CFD による流体力学データが必要です。
二回の水面測位の間に潜航できる回数
圧力センサーがゆっくりドリフトすると、機体は自身が認識しているより深い位置にいます。プランナーは最後の測位から潜航最深部までの時間をもとに深度余裕を算出し、200 m の設計深度以内に収まり、かつ海底に近づきすぎない回数の潜航だけを許可します。図は鉛直海流 0.005 m/s の例です。
合成モデルに基づく条件付きの目安です。鉛直海流 0.005 m/s は例示値であり、測定値ではありません。
進捗と制約
- 完了
- 閉ループシミュレーション:許可された通常ケースはすべて誤警報ゼロで合格し、すべての故障ケースで安全に浮上しました。数百のケースをそれぞれ完全に再現できます。
- 未実施
- 実機・台上・海上の試験は行っていません。センサー誤差と流体力学パラメータはすべて仮定値であり、ミッションは起動できません。
- 次のステップ
- 全範囲での電源喪失時の回収には水槽または CFD のデータが必要です。ピストンのブレーキ、投下ウェイト、浮上確認の台上試験を行います。
システム配置
センサー、電子機器、バッテリーは、寸法と搭載位置を示すプレースホルダーの外形として描いており、具体的な型式は指定していません。選定後に実寸へ置き換えて再計算します。
航法
- GNSS アンテナ+受信機アンテナはフィン頂部のオレンジ色レドーム内、受信機は後部電子基板上
- 姿勢方位センサー(磁力計内蔵)後部区画の最後端。移動するピッチ用バッテリーから約 1 m
- 圧力センサー(深度)前部端蓋のドライ側。端蓋を貫通して導圧
- シングルビーム高度計ノーズコーン内、前方へ 26° 傾斜、下面に窓
- 音響トランスポンダーテールコーン下面、下向き。母船からの USBL 測位用
通信・回収
- 衛星・無線アンテナレドーム内で GNSS と分離配置;両モデムとも後部電子基板上
- ロケータービーコン、ストロボレドーム内および頂部
- 外部ブラダー+エアポンプブラダーはテールコーン内。浮上時に膨張させ、アンテナフィンを水面上に持ち上げる
- 投下ウェイト 0.8 kgペイロード区画の下面。バーンワイヤ式で切り離し、緊急時に投下して浮上
- 吊りアイ × 2、漏水センサー各結合リングの頂部に吊りアイを一つずつ設け、二点吊りで機体をほぼ水平に吊り上げられる;漏水センサーは前部・後部区画に一つずつ
電源
- ピッチ用バッテリー21700 リチウムイオン 7S24P(168 セル)3.06 kWh、12.9 kg、前部スレッド上
- 後部バッテリー7S14P(98 セル)1.78 kWh、7.5 kg、後部区画底部のトレイ上
- 浮力エンジン駆動部ギアモーターが平歯車対とボールねじを介してピストンを押す;前部区画の前端
- 電源基板、充電・データコネクター電源基板は後部電子基板上、コネクターは後部端蓋
ペイロード
- ハイドロフォン背部マスト上のリングガード内、ペイロード区画 x 760
- CTD センサー右舷側面 x 900 に取付;非対称はバラストでトリム
- レコーダーモジュールペイロード区画のトレイ上。主制御コンピューターとは別系統で給電
電気・データ構成(ハードウェア)
矢印はデータ、下部の太線は電源です。ハードウェアレベルのみを示しています。どの機器が主制御コンピューターまたはペイロードコンピューターに接続されるか、電源をどう分配するかを表し、ソフトウェアや通信プロトコル、具体的な型式は含みません。
航法センサー
- GNSS
- 姿勢・方位(磁力計内蔵)
- 圧力(深度)
- 高度計
浮力・姿勢
- 浮力エンジンモーター
- ピッチモーター
- 方向舵サーボ
ペイロード
- レコーダーモジュール
- ハイドロフォン → レコーダー
- CTD → 主制御
通信・回収
- 衛星モデム
- 無線モデム
- 音響トランスポンダー
- 投下ウェイト切離し
- エアポンプ+外部ブラダー
系統別の質量
空気中で合計 67.4 kg(バッテリーとバラストを含む)。点の色はシステム配置レンダリングの色に対応しています
- 構造 STR24.2 kg
- 電源 PWR21.1 kg
- 浮力エンジン BUO6.4 kg
- バラスト BAL4.0 kg
- 姿勢制御 ATT3.8 kg
- ペイロード PLD2.3 kg
- 航法 NAV1.6 kg
- 制御電子機器 CTL1.6 kg
- 回収・安全 REC1.6 kg
- 通信 COM0.9 kg
潜航サイクルあたりのエネルギー
長航続運用点での潜航一回分(水面 → プロファイル最深部 → 水面、約 1.1 時間)、合計 2.7 Wh
- 浮力エンジン0.45 Wh
- 常時負荷1.96 Wh
- 姿勢調整0.08 Wh
- 浮上時通信0.20 Wh
レンダリング
Blender でレンダリング。クリックで拡大します。
三機種の比較
選び方:低コストの機体を多数投入し、沿岸で長期間聴音する → G1;沖合の深海で数か月運用し、自己雑音を最小限に抑える → G2;海底画像の取得、目標探索、位置報告 → G3。
| 項目 | G1 浅海偵察 | G2 深海長航続 | G3 全翼型ハイブリッド |
|---|---|---|---|
| 空気中質量 | 67.4 kg | 66.4 kg | 88.7 kg |
| 排水量 | 65.8 L | 64.8 L | 86.5 L |
| 浮力エンジン全ストローク | 484 cm³ | 900 cm³ | 1,126 cm³ |
| 最大正味浮力 | ±2.4 N | ±4.5 N | ±5.7 N |
| バッテリー容量 | 4.84 kWh | 6.53 kWh | 3.82 kWh |
| 翼基準面積/アスペクト比 | 0.18 m²/7.0 | 0.26 m²/5.5 | 1.21 m²/2.6 |
| 最大揚抗比 | 5.8 | 6.4 | 7.0 |
| 最大浮力時の最大水平速度 | 0.32 m/s | 0.45 m/s | 0.34 m/s |
| 長航続運用点 | 滑空角 18°、水平 0.26 m/s | 滑空角 15°、水平 0.32 m/s | 滑空角 15°、水平 0.25 m/s |
| km あたり消費エネルギー | 2.9 Wh | 2.8 Wh | 3.4 Wh |
| 推定航続時間 | 66 日 | 66 日 | 43 日 |
| 推定航続距離 | 1,330 km | 1,752 km | 896 km |
| GNSS 測位の間隔 | 3.3 時間、2.8 km | 6.8 時間、7.5 km | 6.9 時間、6.0 km |
| ピッチ(バッテリー+浮力エンジン、静的) | ±48° | ±47° | ±54° |
| 耐圧殻の座屈安全率(設計目標深度) | 1.86 | 1.75 | 2.35 |
| 設計目標深度(未検証) | 200 m | 1000 m | 300 m |
手法:抗力は ITTC-1957 摩擦線 × 形状係数 × 浸水面積に、付加物の抗力面積を加えて算出しています。揚力は翼のみ(Helmbold–DATCOM)とし、胴体揚力は無視しています。長航続運用点は、浮力エンジンの容量内かつ水平速度 0.25 m/s 以上の条件で航続距離が最長となる正味浮力と滑空角です。エネルギーには浮力エンジン、常時負荷(ホテルロード)、姿勢調整、浮上時の通信を含みます。消費電力は同クラスの機器の一般的な値であり、選定後に実測値へ置き換える必要があります。
G3 推進モード:速度と測線長
ペイロードをすべて稼働させた状態(サイドスキャン、DVL、前方監視ソナー、カメラとストロボ、ラインアレイ、磁力計)で、常時負荷は約 32.4 W です。推進電力は速度とともに急増する(抗力はおおむね速度の二乗に比例)ため、測線長は 0.8 m/s 付近で最大になります。
満充電での測線長(km)
中性浮力での水平航行;総合推進効率 0.36(プロペラ 0.45 × モーター・駆動系 0.80)
| 速度 m/s | 抗力 N | 推進 W | 合計 W | 航続 h | 測線 km |
|---|---|---|---|---|---|
| 0.6 | 5.1 | 8.5 | 40.9 | 74.7 | 161 |
| 0.8 | 8.6 | 19.0 | 51.4 | 59.4 | 171 |
| 1.0 | 12.8 | 35.6 | 68.0 | 44.9 | 162 |
| 1.2 | 17.8 | 59.4 | 91.8 | 33.3 | 144 |
| 1.5 | 26.8 | 111.5 | 143.9 | 21.2 | 115 |
ミッション例:往復 80 km の滑空移動(約 3.7 日)の後でも、残りのエネルギーで 1.0 m/s の測線航行を約 41 時間、147 km 行えます。
耐圧殻(設計目標深度での推定値)
円筒のフープ応力、von Mises 応力、Windenburg–Trilling 弾性座屈を評価しています。半球は古典座屈値 × 0.25 を使用しています。開口部、貫通部、端蓋、継手は含まれておらず、FEA と耐圧試験が必要です。
| 機種 | 区画 | 材料 | 外径 × 肉厚 × 無支持長(mm) | 設計圧力(MPa) | von Mises(MPa) | 降伏安全率 | 座屈安全率 |
|---|---|---|---|---|---|---|---|
| G1 | 前部耐圧殻 | 6061-T6 | Ø220 × 4.5 × 674 | 2.01 | 42 | 6.6 | 1.86 |
| G1 | ペイロード区画 | 7075-T6 | Ø220 × 4.5 × 300 | 2.01 | 42 | 12.1 | 4.47 |
| G1 | 後部耐圧殻 | 6061-T6 | Ø220 × 4.5 × 560 | 2.01 | 42 | 6.6 | 2.25 |
| G2 | 耐圧筒(リングフレーム間) | 7075-T6 | Ø230 × 8.0 × 608 | 10.06 | 121 | 4.2 | 1.75 |
| G2 | 半球端蓋 | 7075-T6 | Ø230 × 7.0(半球) | 10.06 | 80 | 6.3 | 8.59 |
| G3 | 耐圧殻(端蓋間) | 6061-T6 | Ø212 × 6.0 × 780 | 3.02 | 45 | 6.2 | 2.35 |
未解決事項と次のステップ
- 流体力学: 揚抗比と速度は部品ごとの手計算による推定値です。CFD または曳航水槽試験で揚力・抗力・ピッチングモーメント係数を求め、翼の位置と面積を調整します。
- 耐圧: 端蓋、貫通部、継手、V バンドクランプの FEA を行い、設計目標を上回る圧力で耐圧試験を実施します。報告書が出るまで深度は表記しません。
- 浮力エンジン: ピストン(G1)と高圧ポンプ(G2、G3)の効率、流量、消費電力を設計圧力でベンチ試験します。推定値では 0.40–0.45 を仮定しています。
- トリム: 水槽で計量して重心を測定し、バラストを調整します。運用海域の海水密度も測定します。プレースホルダーを実際のモジュールに置き換え、バラストを解き直した時点で再計算します。
- 磁気干渉と自己雑音: 組み立てた機体で方位センサーを校正し、バッテリーの移動・回転が方位に与える影響と、スラスターやオイルポンプがハイドロフォンに与える影響を測定します。
- バッテリーの安全性: 密閉殻内でのリチウムセルの熱暴走とガス放出、および一次電池の輸送規則は、選定時に対処します。
すべてコンセプト設計であり、製造図面ではありません。深度は設計目標値であり、耐圧試験前の耐圧等級を示すものではありません。