
G-Serie · Unterwasser-Aufklärungsgleiter · Konzeptentwurf
Unterwasser-Aufklärungsgleiter und akustisches Identifikationsmodul
Drei vollständige Konzeptentwürfe: Rumpf, Auftriebsantrieb, Lageregelung, Navigation, Kommunikation, Energieversorgung und Nutzlast, in 3D angeordnet. Masse, Auftriebsschwerpunkt und Massenschwerpunkt stammen direkt aus dem jeweiligen 3D-Modell; jeder Entwurf ist auf neutralen Auftrieb getrimmt und frei von Bauteilkollisionen; die Leistungsdaten sind aus dem Modell abgeleitete Schätzungen.
- Status
- Konzeptentwurf (nicht verifiziert)
- Achsen
- X entlang des Rumpfs, Bug in −X-Richtung; Z nach oben; +Y Steuerbord
- Einheiten
- mm, kg; Meerwasser 1025 kg/m³
- Navigationsumfang
- Nur Hardware-Architektur und Einbau; keine Software, keine konkreten Module
- Tiefe
- Nur Auslegungsziele, keine Druckfreigaben
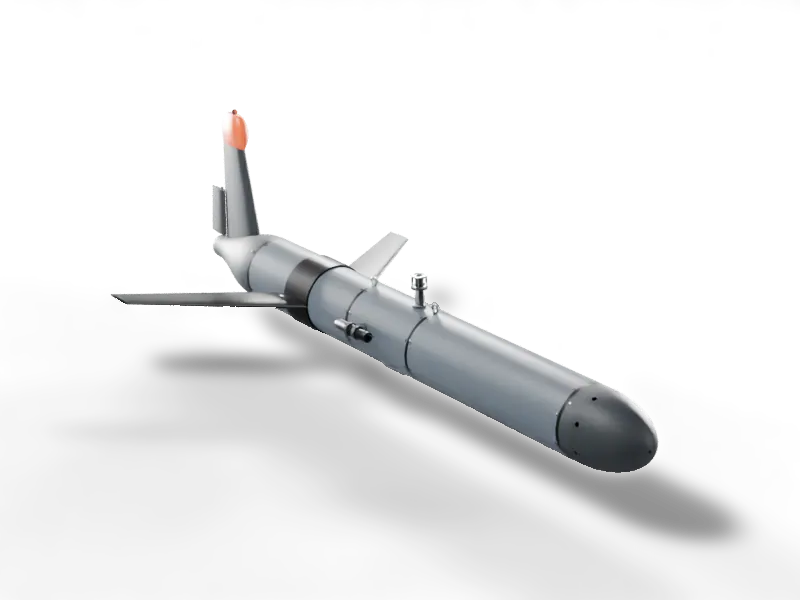
Drehansicht wird geladen…
Langes, leises Horchen küstennah und auf dem Kontinentalschelf: kostengünstig, in großer Stückzahl einsetzbar
Verdeckte Langzeitaufklärung in Küsten- und Schelfgewässern: passives akustisches Monitoring (Schiffsgeräusche) plus CTD-Profile, alle 1–3 Stunden Auftauchen zur Satellitenmeldung und Positionskorrektur. Ein einzelner Druckkörper in drei Sektionen; der Auftriebsantrieb ist ein Kolbenzylinder im Bug, das Nicken erfolgt durch Verschieben der Batterie, die Kurssteuerung über ein Seitenruder. Kein Propeller, daher geringes Eigengeräusch.
Einsatzdauer
66Tage
150-m-Profile, 1,1 h pro Zyklus
Reichweite
1.330km
Horizontalgeschwindigkeit 0,26 m/s
Energie pro km
2,9Wh
Mittlere Leistung 2,4 W
Max. Gleitzahl
5,8
Min. Gleitwinkel 10°
- Konfiguration
- Einzelner Torpedorumpf + 40°-Pfeilflügel + Antennenfinne + Seitenruder
- Länge × Spannweite × Höhe
- 2.222 × 1.120 × 636 mm
- Masse in Luft / Verdrängung
- 67,4 kg / 65,8 L
- CG unter CB (BG)
- 8,9 mm
- Druckkörper
- Ø220 × 4,5 mm, 6061-T6 (Nutzlastsektion 7075-T6), drei Sektionen, verbunden durch Kupplungsringe
- Auftriebsantrieb
- Kolben + Rollmembran, Bohrung Ø90, Hub 76 mm; voller Hub 484 cm³ (±2,4 N)
- Nicken
- Batterieschlitten ±35 mm (Gewindespindel)
- Kurssteuerung
- Seitenruder; Rollen passiv stabil durch tiefen Schwerpunkt
- Batterien
- Nickbatterie 3,06 kWh; Heckbatterie 1,78 kWh (gesamt 4,84 kWh)
- Antrieb
- Nur Gleiten
- Teileanzahl
- 198 (inkl. Platzhalter-Hüllkörpern für Sensoren und Elektronik)
- Auslegungs-Zieltiefe
- 200 m (nicht verifiziert, keine Druckfreigabe)
Einsatzdauer, Reichweite und Energieverbrauch sind Konzeptschätzungen aus Modellmasse und komponentenweisem Widerstand (voll turbulent, Rumpfauftrieb vernachlässigt); weder im Becken noch auf See verifiziert.
G1 · Flachwasser-Aufklärung
Scrollen zum Zerlegen
Beim Herunterscrollen lösen sich die Teile von außen nach innen; beim Hochscrollen werden sie wieder zusammengesetzt.
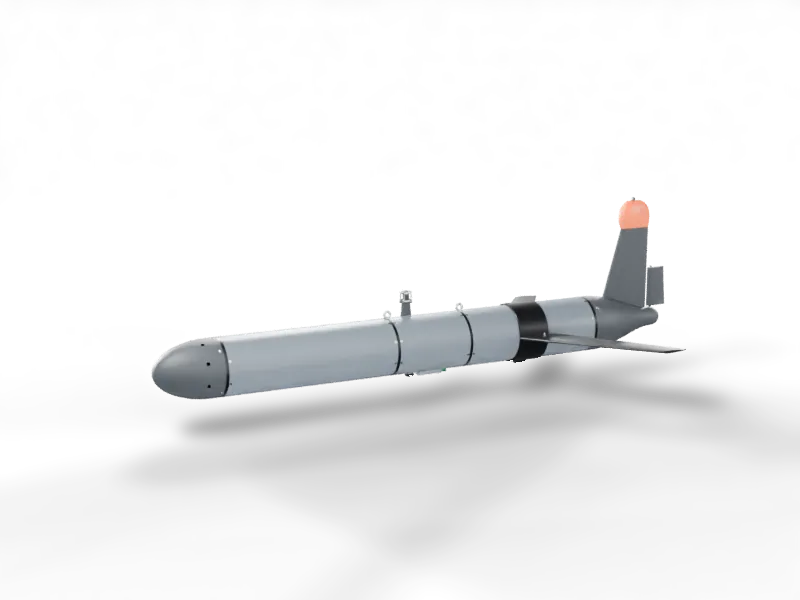
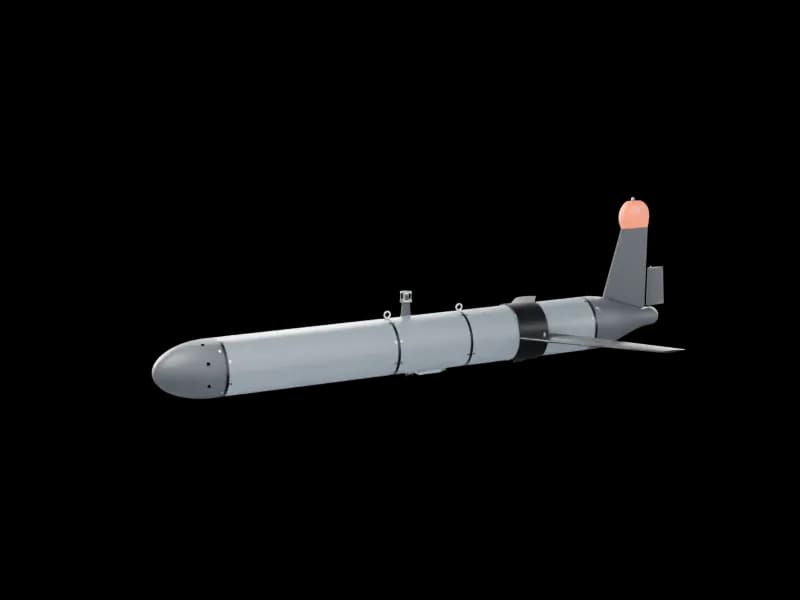
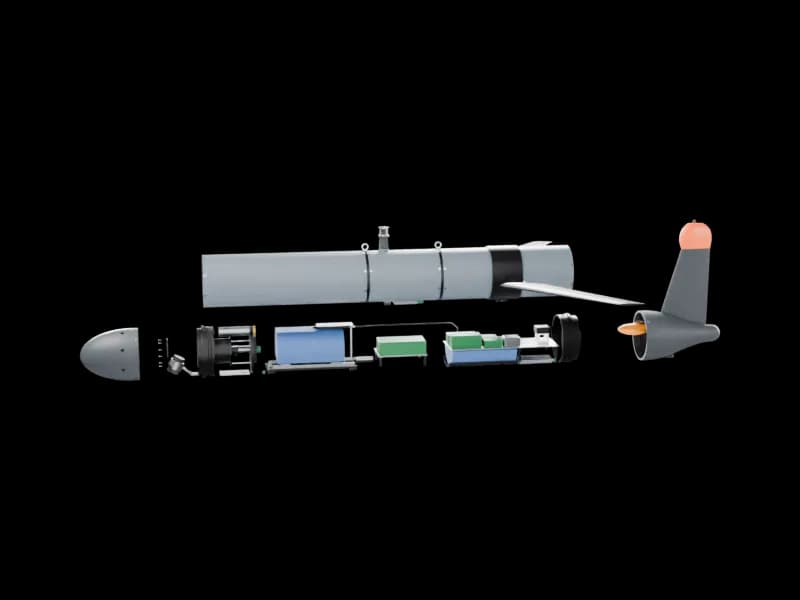
- 01Flügel (Schnellverschlussbolzen)
- 02Heckkonus, Antennenfinne und Radom
- 03Drei Rumpfsektionen und Kupplungsringe: Innenleben freigelegt
- 04Bugkonus, Seitenruder und Außenblase
- 05Membran-Klemmring des Auftriebsantriebs
Welche Teile sich bewegen
Im aufgeschnittenen Rumpf bewegen sich nur die farbigen Teile; alles in Hellgrau ist fest. Jede Farbe steht für einen Mechanismus: Der helle Teil ist das, was sich bewegt, der dunklere Ton der Motor, die Spindel oder das Servo, das ihn antreibt. Pfeile zeigen die Bewegungsrichtung.
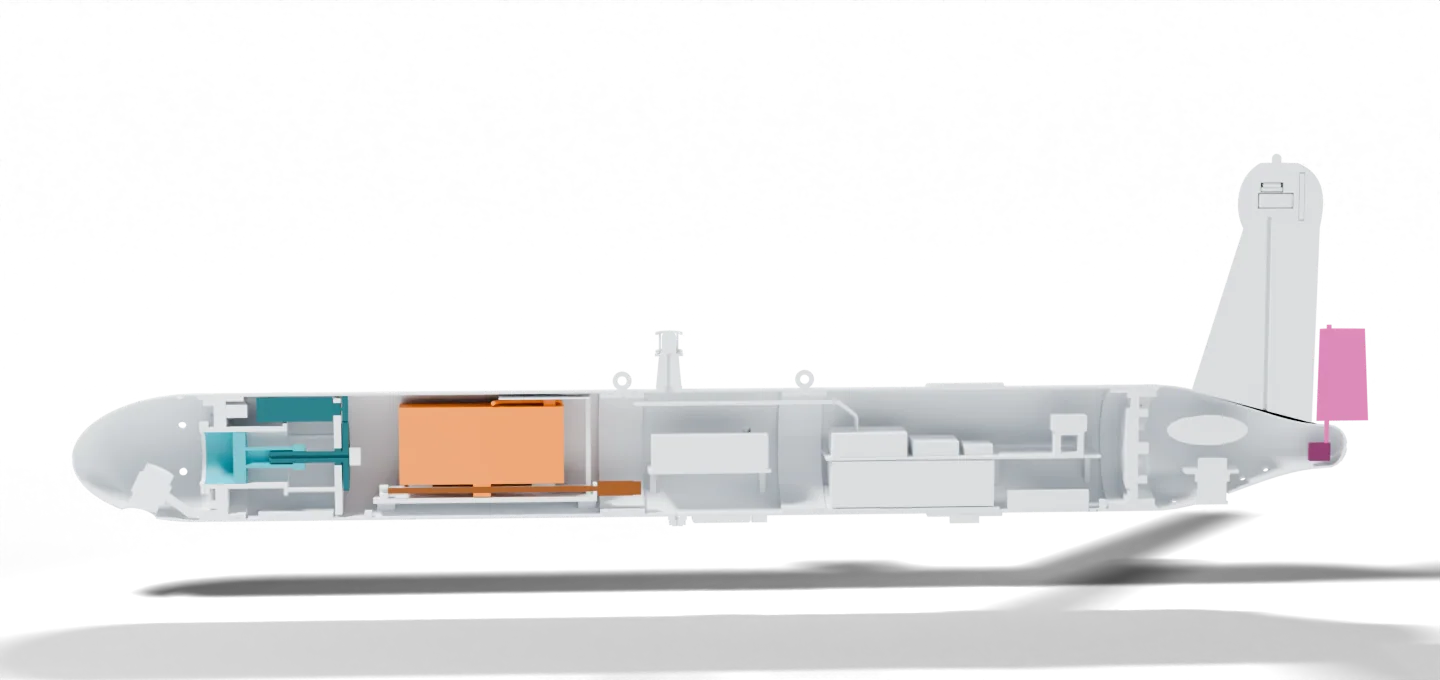
- 1
Nickbatterie-Schlitten
- Bewegung
- Gleitet vor und zurück
- Weg / Bereich
- ±35 mm
- Funktion
- Verlagert den Schwerpunkt, um den Bug zu heben oder zu senken
- Antrieb
- Kleinmotor → Gewindespindel → Mutter am Schlitten; Motor-Encoder für die Position, Endschalter an beiden Enden
- 2
Kolben des Auftriebsantriebs
- Bewegung
- Hubbewegung vor und zurück
- Weg / Bereich
- Hub 76 mm
- Funktion
- Nimmt Wasser auf oder stößt es aus, um den Auftrieb zu ändern; da er im Bug sitzt, hilft er auch beim Nicken
- Antrieb
- Getriebemotor → Stirnräder → Kugelgewindetrieb
- 3
Ruder
- Bewegung
- Schwenkt auf seiner Welle nach links und rechts
- Weg / Bereich
- Ausschlag abhängig vom gewählten Servo
- Funktion
- Steuert den Kurs (Links- oder Rechtskurve)
- Antrieb
- Ölgefülltes, druckkompensiertes Servo, treibt die Ruderwelle direkt an
In Bewegung sehen
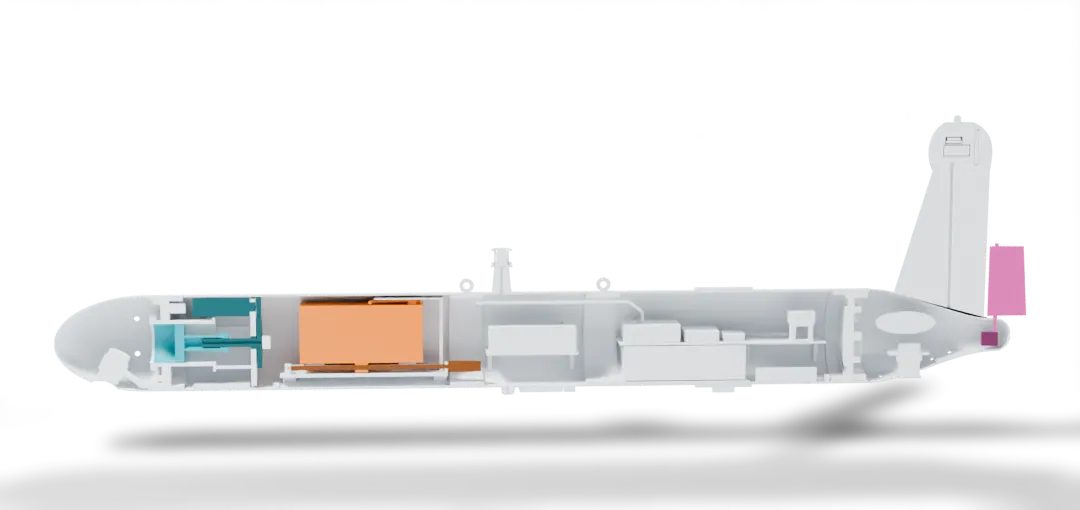
Bewegungsbilder werden geladen…
Wie die Batterie versorgt und bewegt wird und wie ihre Position bekannt ist
Eine bewegliche Batterie lässt sich nur per Kabel anschließen – entscheidend ist, dass das Kabel der Batterie folgt, ohne gezogen oder geknickt zu werden, und dass die Batterieposition jederzeit bekannt ist.
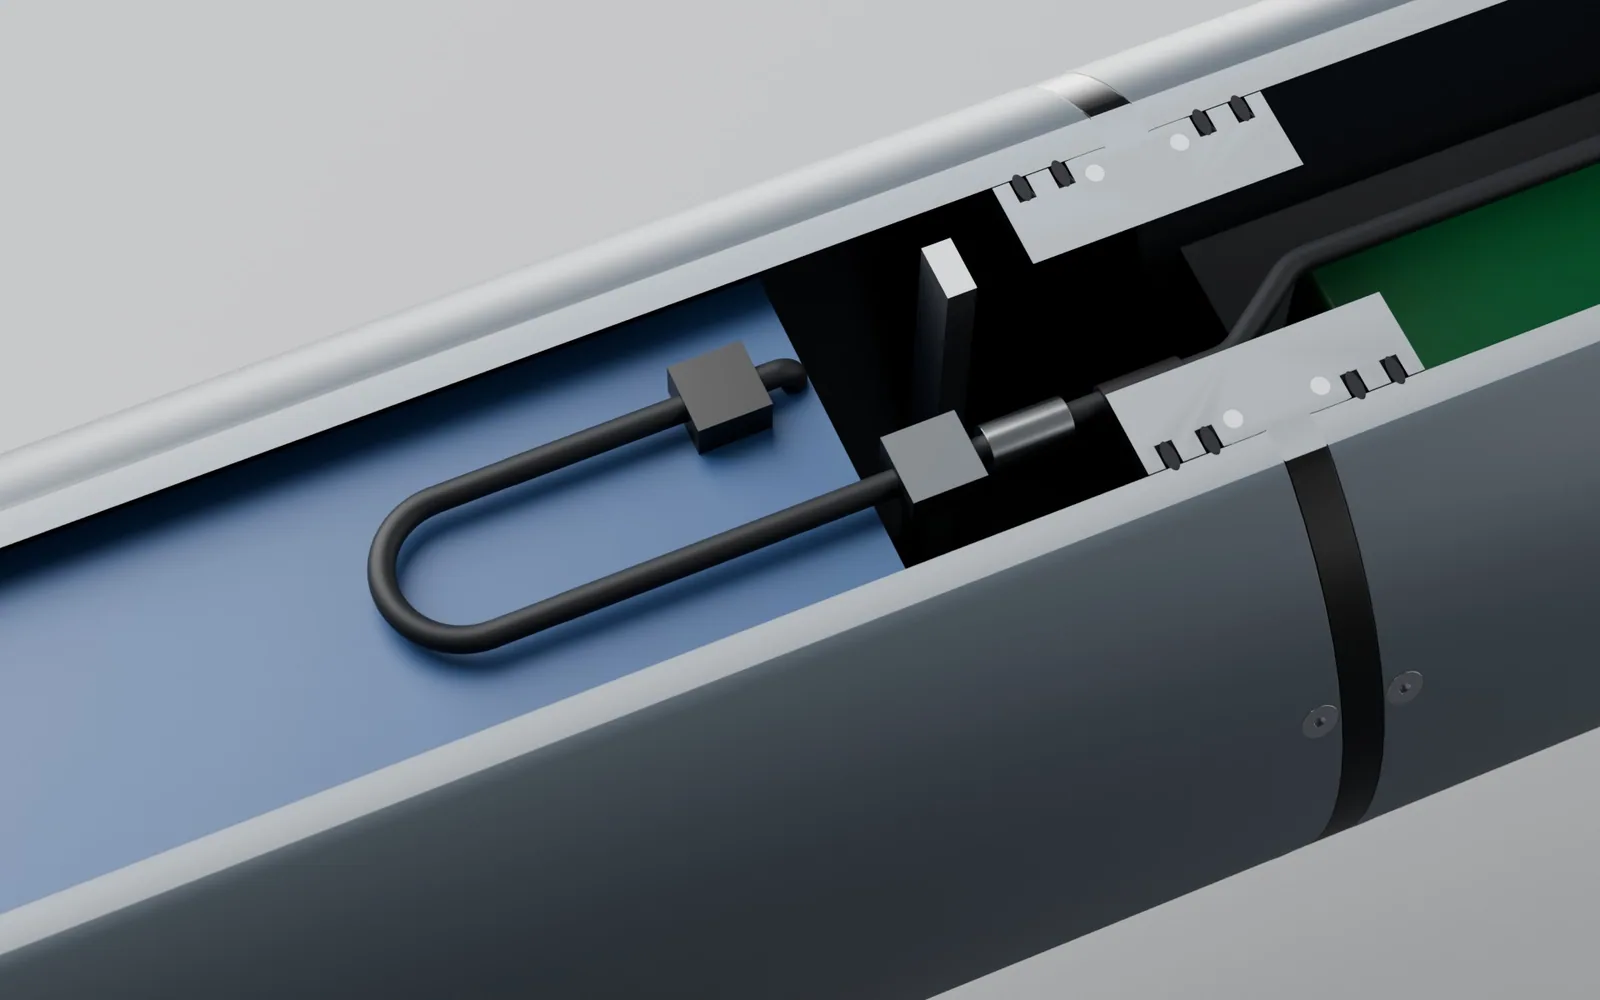
01
Stromkabel
Tritt oben aus der Batterie aus: ein hochflexibles Silikonkabel Ø7 mm (2 Leistungsadern + Daten des Batteriemanagements), als horizontale U-Schleife über der Batterie verlegt, mit 20 mm Biegeradius (ca. das 6-Fache des Kabeldurchmessers).
02
Warum es nicht bricht
Ein Schenkel ist an der Batterie festgeklemmt und bewegt sich mit; der andere ist an einer festen Wanne geklemmt. Fährt die Batterie ±35 mm, bewegt sich der Bogen des U nur halb so weit (±17,5 mm) – das Kabel rollt ab, statt gezogen oder geknickt zu werden.
03
Stecker und Sicherung
Eine Steckverbindung am festen Ende (die Batterie lässt sich ohne Durchtrennen von Leitungen ausbauen), gefolgt von einer Inline-Sicherung; ein Stammkabel verläuft entlang des Rumpfscheitels durch die Nutzlastsektion zur Leistungsplatine im hinteren Rumpf.
04
Was sie bewegt
Ein Kleinmotor unter dem Schlitten dreht eine Gewindespindel; die Mutter bewegt Schlitten und Batterie vor und zurück. Ein Encoder an der Motorrückseite zählt Umdrehungen, die in die Batterieposition umgerechnet werden.
05
Wie das Wegende erkannt wird
Eine Schaltfahne an der Steuerbordkante des Schlittens durchläuft zwei Gabellichtschranken. Beim Einschalten fährt der Schlitten zur Referenzierung an die vordere Lichtschranke; bei ±32 mm spricht eine Lichtschranke an und der Motor stoppt vor dem mechanischen Anschlag (±35 mm).
G1-Auftriebsantrieb: Kolben + Rollmembran
Ein Gleiter hat keinen Propeller. Er taucht ab und steigt auf, indem er sich etwas schwerer oder leichter als Meerwasser macht, und der Flügel setzt diese vertikale Kraft in einen Gleitflug nach vorn um. G1 trägt einen Kolbenzylinder im Bug: Kolben einziehen, Meerwasser strömt ein, die Verdrängung sinkt → schwerer, er taucht ab; Kolben ausfahren, das Wasser wird ausgestoßen, die Verdrängung steigt → leichter, er steigt auf. Das Gewicht bleibt gleich; es ändert sich nur das verdrängte Wasservolumen.
Gleitflug abwärts: Nettoauftrieb −2,4 N
- Tiefe
- 75 m
- Kolbenstellung (vom äußeren Ende)
- 76 mm
- Verdrängungsänderung
- −242 cm³
- Nettoauftrieb
- −2.43 N
- Wasserlast am Kolben
- 4.8 kN
01
Woher die 484 cm³ kommen
Kolbenfläche π × 45² ≈ 6.362 mm², mal 76 mm Hub ≈ 484 cm³, etwa eine Tasse.
02
Was ±2,4 N bedeuten
484 cm³ Meerwasser wiegen ca. 0,50 kg (4,9 N). Der Ballast ist so ausgelegt, dass das Fahrzeug mit dem Kolben in Hubmitte neutral ist; ein halber Hub nach innen macht es also 2,4 N schwerer, ein halber Hub nach außen 2,4 N leichter: nur ±0,37 % der Verdrängung von 65,8 L. Diese 2,4 N ergeben einen Gleitwinkel von ca. 18° bei 0,26 m/s horizontal; ein 150-m-Profil dauert ca. 1,1 h, dabei legt das Fahrzeug ca. 0,9 km zurück.
03
Warum eine Rollmembran
Auf der einen Seite des Zylinders ist Meerwasser, auf der anderen der trockene Rumpf. Ein O-Ring gleitet in der Bohrung; über 66 Tage und ca. 1.440 Zyklen verschleißt er, klemmt und wird undicht. Eine Rollmembran ist eine gewebeverstärkte Gummimembran, die an der Zylinderöffnung eingespannt und am Kolben befestigt ist; bewegt sich der Kolben, rollt sie an der Bohrung ab, statt zu gleiten, nahezu reibungsfrei. Der Seewasserdruck ist stets höher als der Innendruck, daher bleibt die Membran an den Kolben gepresst; die Drucklast tragen Kolben, Spindel und Endkappe, die Membran dichtet nur.
04
Warum ein Kugelgewindetrieb mit Untersetzung
Der Kolben fährt gegen den Wasserdruck aus: ca. 1,5 MPa und 9,6 kN bei 150 m; ca. 2,0 MPa und 12,8 kN (fast 1,3 t) beim Auslegungsziel von 200 m. Ein Getriebemotor dreht den Kugelgewindetrieb über ein Stirnradpaar; die Mutter sitzt im Kolben und wandelt die Drehung in einen linearen Hub mit hoher Kraft um.
05
Wie viel Energie
Den vollen Hub bei 150 m auszufahren erfordert ca. 1,5 MPa × 484 cm³ ≈ 729 J Arbeit; bei einem Wirkungsgrad von 0,45 sind das ca. 1.621 J (0,45 Wh) elektrische Energie, etwa 2 min bei 15 W oder 17 % der Energie pro Zyklus; der Großteil des Rests ist die Grundlast von Sensorik und Aufzeichnung.
06
Er hilft auch beim Nicken
Der Zylinder sitzt im Bug, ca. 825 mm vom Auftriebsschwerpunkt entfernt: Wasseraufnahme macht den Bug schwer, sodass er zum Abtauchen nach unten nickt, und das Ausstoßen hebt ihn zum Aufsteigen. Allein ergibt das statisch ca. ±19°; die bewegliche Batterie trimmt den Rest.
07
Warum G2 und G3 ihn nicht verwenden
Die Kolbenlast skaliert mit der Tiefe: Beim 1000-m-Ziel von G2 müsste derselbe Kolben ca. 64 kN tragen, was Spindel und Endkappe schwer macht; deshalb pumpen die Tiefwasserentwürfe Öl mit einer Hochdruckpumpe in eine Außenblase. Ein Kolbenantrieb eignet sich für Flachwasser: einfach, effizient und günstig.
08
Noch zu verifizieren
Die Meerwasserdichte an der Küste kann zwischen 1,020 und 1,028 kg/L liegen, ein Auftriebsunterschied von ca. 0,53 kg und damit mehr als die ±0,25 kg Verstellbereich; daher für jedes Einsatzgebiet die Dichte messen und neu ballastieren. Der Wirkungsgrad von 0,45 ist eine Annahme; Spindel, Getriebe und Motor unter 2 MPa Last auf dem Prüfstand testen. Druckfestigkeit, Meerwasserbeständigkeit, Biegelebensdauer und Spalt der Membran anhand der Herstellerspezifikation bestätigen.
Wie er sich bewegt und steuert
G1 hat keinen Propeller, ist aber nicht antriebslos: Der Auftrieb ist der Motor, und der Flügel setzt die vertikale Kraft in einen Gleitflug nach vorn um. Die Richtung übernehmen drei andere Mechanismen: die bewegliche Batterie für das Nicken, ein tiefer Schwerpunkt für das Rollen und ein Seitenruder für den Kurs.
Gleitflug abwärts: Bug ca. 12° nach unten, gleitet auf einer 18°-Bahn vorwärts und abwärts
- Nicken
- −12.3°
- Bahnwinkel
- −18°
- Kurs
- 55°
- Kurs über Grund
- 65°
- Ruder (schematisch)
- +20°
- Vortriebskraft
- 0.75 N
- Geschwindigkeit
- 0.27 m/s
01
Woher die Vortriebskraft kommt
Zerlegt man die 2,4 N Nettoauftrieb entlang der 18°-Bahn, gleicht die Vorwärtskomponente 2,4 × sin 18° ≈ 0,75 N den Widerstand aus, und die verbleibenden 2,3 N trägt der Flügelauftrieb. Bei ca. 0,27 m/s beträgt die äquivalente Vortriebsleistung nur ca. 0,2 W. Die Energie stammt aus der Batterie: Die rund 1.621 J für das Ausstoßen des Wassers am Tiefpunkt sind wie das Hochschleppen eines Segelflugzeugs auf einen Hügel.
02
Der Flügel arbeitet in beide Richtungen
Das Flügelprofil ist symmetrisch. Beim Abtauchen ist der Bug auf einer 18°-Bahn ca. 12° nach unten geneigt, ein Anstellwinkel von ca. +5,7°; beim Aufsteigen zeigt der Bug nach oben und der Anstellwinkel wird −5,7°, sodass der Flügelauftrieb die Richtung wechselt und den Nettoauftrieb weiterhin in Vorwärtsfahrt umsetzt.
03
Nicken: Verschieben der Batterie
Die 12,9 kg schwere Nickbatterie fährt auf einem Spindelschlitten ±35 mm und ergibt ca. ±37° Nickwinkel; der Bugzylinder fügt ca. ±19° hinzu, wenn er Wasser aufnimmt (Bug schwer) oder ausstößt (Bug leicht). Der Flugrechner trimmt die Batterie laufend anhand des Lagesensors nach, um den Bahnwinkel zu halten.
04
Rollen: passiv stabil
Der Schwerpunkt liegt ca. 8,9 mm unter dem Auftriebsschwerpunkt, daher richtet sich das Fahrzeug wie ein Stehaufmännchen selbst auf und braucht keine aktive Rollregelung.
05
Kurs: Seitenruder
Das Seitenruder hinter der Antennenfinne wird direkt von einem ölgefüllten, druckkompensierten Servo angetrieben. Schlägt es aus, drückt das anströmende Wasser das Heck zur Seite und der Bug dreht – genau wie bei einem Bootsruder; daher kann es steuern, solange das Fahrzeug gleitet. Der Kurs kommt vom Lage- und Kurssensor mit Magnetometer, der zur Begrenzung magnetischer Störungen am Ende der Hecksektion ca. 1 m von der beweglichen Batterie entfernt sitzt.
06
Position: Koppelnavigation plus Fixes an der Oberfläche
GNSS funktioniert unter Wasser nicht, daher wird die Position aus Kurs, Tiefenänderungsrate und geschätzter Geschwindigkeit gekoppelt; ca. alle 3,3 h (ca. 2,8 km) taucht das Fahrzeug für einen GNSS-Fix auf, sendet Daten per Satellit und empfängt neue Wegpunkte. Die Abweichung zwischen Schätzung und Fix ist überwiegend Strömung; sobald die tiefengemittelte Strömung geschätzt ist, steuert das Fahrzeug mit Vorhaltewinkel dagegen (die gestrichelte Linie rechts ist der durch Strömung versetzte Weg). Ein Kursfehler von 1° ergibt ca. 48 m Fehler; eine unkorrigierte Strömung von 0,10 m/s ca. 1.194 m, reduziert auf ca. 239 m, sobald die Strömung geschätzt ist.
07
Schwachstellen
Die Horizontalgeschwindigkeit beträgt ca. 0,26 m/s, daher wird das Fahrzeug von einer stärkeren Strömung einfach mitgenommen; es kann außerdem weder die Position halten noch in konstanter Höhe fliegen – dafür braucht es Thruster (siehe G3).
Autonome Navigation und Regelung
G1 ist ein Gleiter für flache Küstengewässer (Auslegungsziel 200 m): Ein Kolben im Bug verändert den Auftrieb, eine verschiebbare Batterie stellt die Längsneigung ein, ein Ruder lenkt. Thruster hat er keine. Im Folgenden die Prinzipien der Regelungsauslegung und die aktuellen Simulationsergebnisse. Alles hier ist Offline-Simulation; nichts wurde an Hardware oder auf See erprobt.
Betriebsmodi
Ohne Thruster fliegt G1 ausschließlich auftriebsgetriebene Profile. Jeder Modus, dessen Fähigkeit noch nicht nachgewiesen ist, bleibt deaktiviert.
| Modus | Funktionsweise | Status |
|---|---|---|
| Vermessungsprofile | Wiederholtes Ab- und Auftauchen entlang von Wegpunkten mit GNSS-Fix bei jedem Auftauchen; Kolben, Batterie und Ruder sorgen für Vortrieb und Kurs. | Closed-Loop-Simulation abgeschlossen |
| Tiefenhalten | Mit der Strömung nahe einer vorgegebenen Tiefe treiben, nur mit dem Kolben getrimmt. | Deaktiviert: ausreichend feine Volumenregelung des Kolbens noch nicht nachgewiesen |
| Aktives Positionshalten | Aktiv einen kleinen Bereich halten. | Nicht angeboten: G1 hat keine Thruster |
Regelungsarchitektur
Auftrieb und Längsneigung: Der Kolben sitzt im Bug
01
Der Kolben stellt den Auftrieb ein
Ein Kolben mit 90 mm Durchmesser und 76 mm Hub verdrängt insgesamt etwa 483 cc: Ausfahren erhöht den Auftrieb, Einfahren verringert ihn.
02
Auftrieb im Bug neigt das Fahrzeug
Der Kolben sitzt etwa 0,8 m vor dem Schwerpunkt; schon ein halber Hub neigt das Fahrzeug statisch um etwa ±18°, mehr als die rund 12°, die ein Gleitflug braucht.
03
Die Batterie trimmt den Rest
Die Regelung schaltet die vom Kolben verursachte Längsneigung als Vorsteuerung auf, die Batterie korrigiert nur den Rest; beim Abtauchen fährt die Batterie deshalb sogar etwa 5 mm nach achtern.
04
Der Seedruck darf ihn nicht zurückdrücken
In 200 m drückt das Meer mit etwa 12,8 kN auf den Kolben, und zwar in die Richtung, die das Fahrzeug schwerer macht. Der Antrieb muss selbsthemmend oder gebremst sein und bei Stromausfall seine Position halten.
Navigation und Steuerung
01
Schätzer
Verwendet den Schätzer von G2 mit 18 Fehlerzuständen (kopiert und separat neu verifiziert). Ein gemeinsamer Bias der Drucksensoren wird nur durch Oberflächen- oder unabhängige Fixes korrigiert.
02
Das Ruder braucht Fahrt durchs Wasser
Bei geringer Fahrt durchs Wasser wirkt das Ruder nicht. G1 erkennt zu geringe Fahrt aus der druckbasierten Vertikalgeschwindigkeit, der Lage und dem Gleitmodell; ein zusätzlicher Fahrtmesser ist nicht nötig.
03
Ruderprüfung pausiert in Wenden
In der unteren Wende jedes Profils hat das Ruder ohnehin keine Wirkung. Der Monitor setzt daher die Überwachung der Ruderführung aus und prüft erst nach Rückkehr der Ruderwirkung, ob der Kurs zu konvergieren beginnt; so werden Fehlalarme vermieden.
04
Abtauchen von der Oberfläche
Aus der Ruhe an der Oberfläche bringt eine Vorsteuerung die Lage in einen absteigenden Gleitflug; die Closed-Loop-Regelung übernimmt erst, wenn Lage und Tiefenänderung mehrmals hintereinander bestätigt sind.
Tiefenüberwachung und Sicherheit
01
Ratenvergleich
Die aus dem Druck abgeleitete Vertikalrate wird mit der vom Auftriebsmodell vorhergesagten Rate verglichen, mittels einer kumulativen Summe, die bei jedem unabhängigen Fix zurückgesetzt wird. Keine driftende, doppelt integrierte Inertialtiefe.
02
Modellkorrektur bei jedem Auftauchen
Bei jedem Auftauchen korrigiert die Forderung, dass die Bilanz des gesamten Tauchgangs aufgehen muss, den Ratenfehler des Modells; der Modellfehler sinkt so von etwa 0,018 auf 0,004–0,006 m/s.
03
Bergung bei Stromausfall
Fällt die Hauptversorgung aus, gilt der Hauptrechner als nicht vorhanden; es handelt nur die unabhängig versorgte Bergungskette: Ballast abwerfen, Auftauchen unabhängig über Nass/Trocken-Sensor und Luftkontakt bestätigen, danach meldet eine Bake die Position.
04
Noch offen
Bei Stromausfall kann die Batterie an jeder Stelle ihres Verfahrwegs stehen bleiben. Ein sicheres Auftauchen aus jeder Position nachzuweisen, erfordert hydrodynamische Daten aus einem Tankversuch oder aus CFD.
Wie viele Tauchgänge zwischen zwei Oberflächen-Fixes
Driften die Drucksensoren langsam, ist das Fahrzeug tiefer, als es annimmt. Der Planer bemisst die Tiefenreserve aus der Zeit zwischen dem letzten Fix und dem tiefsten Punkt des Tauchgangs und lässt nur so viele Tauchgänge zu, dass die Auslegungstiefe von 200 m eingehalten und Abstand zum Meeresboden gewahrt bleibt. Das Diagramm zeigt ein Beispiel mit 0,005 m/s Vertikalströmung.
Dies sind bedingte Empfehlungen aus einem synthetischen Modell; die Vertikalströmung von 0,005 m/s ist ein Beispielwert, keine Messung.
Stand und Grenzen
- Erledigt
- Closed-Loop-Simulation: Alle zugelassenen Normalfälle bestehen ohne Fehlalarm, und in jedem Fehlerfall taucht das Fahrzeug sicher auf; Hunderte von Fällen sind exakt reproduzierbar.
- Nicht erledigt
- Keine Hardware-, Prüfstands- oder Seeerprobung. Alle Sensorfehler und hydrodynamischen Parameter sind angenommene Werte; Missionen können nicht scharf geschaltet werden.
- Nächste Schritte
- Die Bergung bei Stromausfall über den gesamten Bereich braucht Tank- oder CFD-Daten; Prüfstandstests von Kolbenbremse, Ballastabwurf und Auftauchbestätigung.
Systemanordnung
Sensoren, Elektronik und Batterien sind als Platzhalter-Hüllkörper für Größe und Einbaulage dargestellt; konkrete Modelle werden nicht genannt. Nach der Auswahl echte Abmessungen einsetzen und neu berechnen.
Navigation
- GNSS-Antenne + EmpfängerAntenne im orangefarbenen Radom oben auf der Finne; Empfänger auf der hinteren Elektronikplatine
- Lage- und Kurssensor (mit Magnetometer)Hinterster Punkt der Hecksektion, ca. 1 m von der beweglichen Nickbatterie entfernt
- Drucksensor (Tiefe)Trockenseite der vorderen Endkappe, Druckanschluss durch die Kappe
- Einstrahl-AltimeterIm Bugkonus, 26° nach vorn geneigt, Fenster an der Unterseite
- Akustischer TransponderUnter dem Heckkonus, nach unten gerichtet, für USBL-Ortung vom Mutterschiff
Komm. & Bergung
- Satelliten- und FunkantennenIm Radom, getrennt von GNSS; beide Modems auf der hinteren Elektronikplatine
- Ortungsbake, BlitzleuchteIm und auf dem Radom
- Außenblase + LuftpumpeBlase im Heckkonus, wird an der Oberfläche aufgeblasen, um die Antennenfinne aus dem Wasser zu heben
- Abwurfballast 0,8 kgUnter der Nutzlastsektion, Brenndraht-Auslösung, wird im Notfall zum Auftauchen abgeworfen
- Hebeösen × 2, LeckagesensorenJe eine Öse oben auf jedem Kupplungsring, sodass ein Zweipunkt-Gehänge den Rumpf nahezu waagerecht hebt; je ein Leckagesensor in der vorderen und der hinteren Sektion
Energie
- Nickbatterie21700 Li-Ion 7S24P (168 Zellen) 3,06 kWh, 12,9 kg, auf dem vorderen Schlitten
- Heckbatterie7S14P (98 Zellen) 1,78 kWh, 7,5 kg, auf einer Wanne am Boden der Hecksektion
- KolbenantriebGetriebemotor schiebt den Kolben über ein Stirnradpaar und einen Kugelgewindetrieb; vorderes Ende der vorderen Sektion
- Leistungsplatine, Lade-/DatensteckerLeistungsplatine auf der hinteren Elektronikplatine; Stecker an der hinteren Endkappe
Nutzlast
- HydrophonAuf einem Rückenmast in einem Schutzring, Nutzlastsektion x 760
- CTD-SensorSeitliche Halterung Steuerbord bei x 900; die Asymmetrie wird mit Ballast ausgetrimmt
- RekordermodulAuf der Wanne der Nutzlastsektion, getrennt vom Flugrechner versorgt
Elektrik- und Datenarchitektur (Hardware)
Pfeile sind Daten, die dicke Linie unten ist die Energieversorgung. Nur Hardware-Ebene: welche Geräte am Flugrechner oder am Nutzlastrechner hängen und wie die Energie aufgeteilt wird; keine Software oder Protokolle, keine konkreten Modelle.
Navigationssensoren
- GNSS
- Lage & Kurs (mit Magnetometer)
- Druck (Tiefe)
- Altimeter
Auftrieb & Lage
- Motor Auftriebsantrieb
- Nickmotor
- Ruderservo
Nutzlast
- Rekordermodul
- Hydrophon → Rekorder
- CTD → Flugrechner
Komm. & Bergung
- Satellitenmodem
- Funkmodem
- Akustischer Transponder
- Ballastabwurf
- Luftpumpe + Außenblase
Masse nach System
Gesamt 67,4 kg in Luft, inkl. Batterien und Ballast; Punktfarben entsprechen dem Rendering der Systemanordnung
- Struktur STR24.2 kg
- Energie PWR21.1 kg
- Auftriebsantrieb BUO6.4 kg
- Ballast BAL4.0 kg
- Lageregelung ATT3.8 kg
- Nutzlast PLD2.3 kg
- Navigation NAV1.6 kg
- Steuerelektronik CTL1.6 kg
- Bergung & Sicherheit REC1.6 kg
- Kommunikation COM0.9 kg
Energie pro Tauchzyklus
Ein Zyklus im Ausdauer-Betriebspunkt (Oberfläche → Profiltiefpunkt → Oberfläche, ca. 1,1 h), insgesamt 2,7 Wh
- Auftriebsantrieb0.45 Wh
- Grundlast1.96 Wh
- Lageverstellung0.08 Wh
- Komm. an der Oberfläche0.20 Wh
Renderings
In Blender gerendert. Zum Vergrößern klicken.
Die drei im Vergleich
Auswahlhilfe: viele kostengünstige Einheiten, die lange küstennah horchen → G1; monatelanger Offshore-Einsatz in tiefem Wasser mit geringstem Eigengeräusch → G2; Meeresboden-Bildgebung, Zielsuche und Positionsmeldungen → G3.
| Merkmal | G1 Flachwasser-Aufklärung | G2 Tiefwasser-Ausdauer | G3 Hybrid-Nurflügel |
|---|---|---|---|
| Masse in Luft | 67,4 kg | 66,4 kg | 88,7 kg |
| Verdrängung | 65,8 L | 64,8 L | 86,5 L |
| Voller Hub Auftriebsantrieb | 484 cm³ | 900 cm³ | 1.126 cm³ |
| Max. Nettoauftrieb | ±2,4 N | ±4,5 N | ±5,7 N |
| Batterieenergie | 4,84 kWh | 6,53 kWh | 3,82 kWh |
| Flügel-Bezugsfläche / Streckung | 0,18 m² / 7,0 | 0,26 m² / 5,5 | 1,21 m² / 2,6 |
| Max. Gleitzahl | 5,8 | 6,4 | 7,0 |
| Max. Horizontalgeschw. bei vollem Auftrieb | 0,32 m/s | 0,45 m/s | 0,34 m/s |
| Ausdauer-Betriebspunkt | Gleitwinkel 18°, horizontal 0,26 m/s | Gleitwinkel 15°, horizontal 0,32 m/s | Gleitwinkel 15°, horizontal 0,25 m/s |
| Energie pro km | 2,9 Wh | 2,8 Wh | 3,4 Wh |
| Geschätzte Einsatzdauer | 66 Tage | 66 Tage | 43 Tage |
| Geschätzte Reichweite | 1.330 km | 1.752 km | 896 km |
| Abstand zwischen GNSS-Fixes | 3,3 h, 2,8 km | 6,8 h, 7,5 km | 6,9 h, 6,0 km |
| Nicken (Batterie + Auftriebsantrieb, statisch) | ±48° | ±47° | ±54° |
| SF Rumpfbeulen (Auslegungs-Zieltiefe) | 1,86 | 1,75 | 2,35 |
| Auslegungs-Zieltiefe (nicht verifiziert) | 200 m | 1000 m | 300 m |
Methode: Widerstand aus der ITTC-1957-Reibungslinie × Formfaktor × benetzter Fläche plus Widerstandsflächen der Anbauteile; Auftrieb nur vom Flügel (Helmbold–DATCOM), Rumpfauftrieb vernachlässigt; der Ausdauer-Betriebspunkt ist die Kombination aus Nettoauftrieb und Gleitwinkel, die innerhalb der Kapazität des Auftriebsantriebs bei mindestens 0,25 m/s Horizontalgeschwindigkeit die größte Reichweite ergibt; die Energie umfasst Auftriebsantrieb, Grundlast, Lageverstellung und Oberflächenkommunikation. Die Leistungswerte sind typisch für diese Geräteklasse und nach der Auswahl durch Messwerte zu ersetzen.
G3 im Motorbetrieb: Geschwindigkeit vs. Messlinienlänge
Bei voll laufender Nutzlast (Side-Scan, DVL, vorausschauendes Sonar, Kamera und Blitzleuchten, Linienarrays, Magnetometer) beträgt die Grundlast ca. 32,4 W. Die Antriebsleistung steigt mit der Geschwindigkeit schnell an (der Widerstand wächst etwa mit dem Quadrat der Geschwindigkeit), daher erreicht die Linienlänge bei etwa 0,8 m/s ihr Maximum.
Messlinie mit voller Batterie (km)
Horizontalflug bei neutralem Auftrieb; Gesamtvortriebswirkungsgrad 0,36 (Propeller 0,45 × Motor und Antriebselektronik 0,80)
| Geschw. m/s | Widerst. N | Antrieb W | Gesamt W | Dauer h | Linie km |
|---|---|---|---|---|---|
| 0.6 | 5.1 | 8.5 | 40.9 | 74.7 | 161 |
| 0.8 | 8.6 | 19.0 | 51.4 | 59.4 | 171 |
| 1.0 | 12.8 | 35.6 | 68.0 | 44.9 | 162 |
| 1.2 | 17.8 | 59.4 | 91.8 | 33.3 | 144 |
| 1.5 | 26.8 | 111.5 | 143.9 | 21.2 | 115 |
Beispielmission: Nach einem Gleittransit von 80 km hin und zurück (ca. 3,7 Tage) reicht die Restenergie noch für ca. 41 h und 147 km Messlinie bei 1,0 m/s.
Druckkörper (Schätzungen bei Auslegungs-Zieltiefe)
Umfangsspannung im Zylinder, von Mises und elastisches Beulen nach Windenburg–Trilling; Halbkugeln mit dem klassischen Beulwert × 0,25. Öffnungen, Durchführungen, Endkappen und Verbindungen sind nicht berücksichtigt und erfordern FEA und Druckprüfung.
| Entwurf | Sektion | Werkstoff | AD × Wand × freie Länge (mm) | Auslegungsdruck (MPa) | von Mises (MPa) | SF Fließen | SF Beulen |
|---|---|---|---|---|---|---|---|
| G1 | Vorderer Rumpf | 6061-T6 | Ø220 × 4,5 × 674 | 2,01 | 42 | 6,6 | 1,86 |
| G1 | Nutzlastsektion | 7075-T6 | Ø220 × 4,5 × 300 | 2,01 | 42 | 12,1 | 4,47 |
| G1 | Hinterer Rumpf | 6061-T6 | Ø220 × 4,5 × 560 | 2,01 | 42 | 6,6 | 2,25 |
| G2 | Druckrohr (zwischen Ringspanten) | 7075-T6 | Ø230 × 8,0 × 608 | 10,06 | 121 | 4,2 | 1,75 |
| G2 | Halbkugel-Endkappe | 7075-T6 | Ø230 × 7,0 (Halbkugel) | 10,06 | 80 | 6,3 | 8,59 |
| G3 | Druckkörper (zwischen Endkappen) | 6061-T6 | Ø212 × 6,0 × 780 | 3,02 | 45 | 6,2 | 2,35 |
Offene Punkte und nächste Schritte
- Hydrodynamik: Gleitzahl und Geschwindigkeit sind komponentenweise Handabschätzungen. CFD oder Schlepptankversuche durchführen, um Auftriebs-, Widerstands- und Nickmomentbeiwerte zu erhalten, dann Flügelposition und -fläche abstimmen.
- Druck: FEA an Endkappen, Durchführungen, Verbindungen und V-Bandschellen, danach Druckprüfung oberhalb des Auslegungsziels. Bis zum Vorliegen des Prüfberichts wird keine Tiefe angegeben.
- Auftriebsantrieb: Wirkungsgrad, Förderstrom und Leistung von Kolben (G1) und Hochdruckpumpe (G2, G3) beim Auslegungsdruck auf dem Prüfstand ermitteln; die Schätzungen setzen 0,40–0,45 an.
- Trimmung: Im Becken wiegen, Schwerpunkt messen, Ballast anpassen; Meerwasserdichte im Einsatzgebiet messen. Neu berechnen, sobald die Platzhalter durch echte Module ersetzt sind und der Ballast erneut ausgelegt ist.
- Magnetische Störungen und Eigengeräusch: Kurssensor im montierten Fahrzeug kalibrieren; Einfluss von Batteriebewegung und -drehung auf den Kurs sowie von Thrustern und Ölpumpen auf die Hydrophone messen.
- Batteriesicherheit: Thermisches Durchgehen und Ausgasen von Lithiumzellen in einem dichten Rumpf sowie Transportvorschriften für Primärzellen werden bei der Auswahl behandelt.
Alles Konzeptentwürfe, keine Fertigungszeichnungen; Tiefen sind Auslegungsziele und bedeuten vor einer Druckprüfung keine Druckfreigabe.